Mão Hábil Unitree H1-2 Dexterous Hand
Em estoque
- MARCA:
- UNITREE ROBOTICS
- NÚMERO DA PEÇA #:
- H1-2 dexterous hand (develop by Unitree)
- ORIGIN:
- China
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Unitree-H1-2-Dexterous-Hand
Mão Hábil Unitree H1-2 Dexterous Hand
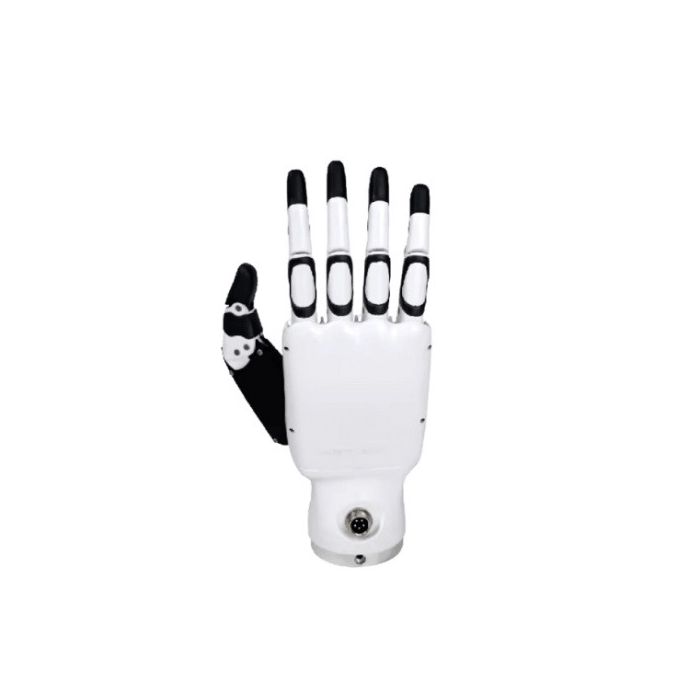
Um humanoide que caminha, mas não consegue pegar nada, é apenas uma escultura em movimento. É nas mãos que a robótica humanoide deixa de ser demonstração e passa a ser trabalho, e a Unitree H1-2 Dexterous Hand existe para essa transição: dedos articulados, com sensores táteis em cada um deles, pensados para a plataforma H1-2.
A Robots Latin America fornece a Unitree H1-2 Dexterous Hand a universidades, laboratórios, integradores e equipes de desenvolvimento na América Latina. Cuidamos da cotação, da entrega e do suporte, e acompanhamos o cliente desde a definição da configuração até a chegada do equipamento.
Contexto
A Unitree e sua trajetória
A UNITREE ROBOTICS é um fabricante de robôs que ganhou visibilidade ao levar plataformas móveis e humanoides a grupos de pesquisa e ao ensino, públicos que antes encontravam esse tipo de equipamento apenas em projetos de grande orçamento. A linha H1 e a sucessora H1-2 representam essa trajetória no segmento humanoide de corpo inteiro. Nesse tipo de plataforma, a mão costuma ser o componente que mais define o que o robô consegue fazer no mundo físico.
Por isso a Unitree trata as mãos como uma família própria de produtos, que inclui modelos para diferentes robôs. A Robots Latin America reúne essas opções na categoria Hands e também em Humanoid Accessories, para que o comprador compare com clareza antes de pedir a cotação.
Posicionamento da mão H1-2
A Unitree H1-2 Dexterous Hand é uma mão de múltiplas articulações com no mínimo 10 graus de liberdade. O robô H1-2, com altura de cerca de 178CM, pode ser equipado com 2 módulos de mão opcionais, o que permite configurar um par para trabalhos com as duas mãos. Entre as opções de mão para o H1-2, a ficha do fabricante cita a Dex5-1 ou outras mãos ambidestras.
A tecnologia central está no sensoriamento: sensores de matriz háptica em cada dedo, com mais de 20 contatos por dedo. Em vez de apenas fechar e abrir, a mão recebe informação sobre onde e como o contato acontece, base essencial para pesquisa em manipulação e para controle baseado em tato.
Especificações técnicas
| Especificação | Valor |
|---|---|
| Graus de liberdade | ≥10 |
| Módulos de mão opcionais por robô | 2 |
| Sensoriamento dos dedos | Sensores de matriz háptica em cada dedo |
| Contatos de sensor por dedo | >20 |
| Torque máximo de saída de cada junta de dedo | >0,7 Nm |
| Opção de mão no H1-2 | Dex5-1 ou outras mãos ambidestras |
| Altura do robô H1-2 | cerca de 178CM |
Especificações conforme publicadas pelo fabricante; confirmadas contra a folha de dados no momento da cotação.
O fabricante não publicou o peso da mão, as dimensões, a tensão de operação, a interface de comunicação, a carga útil por mão, a força na ponta dos dedos, a precisão de posicionamento nem o conteúdo da embalagem; esses dados são confirmados na cotação.
O que diferencia a Unitree H1-2 Dexterous Hand de uma garra comum?
Uma garra convencional resolve um problema simples: segurar um objeto com um ou dois movimentos. A mão da Unitree propõe outra abordagem. Com no mínimo 10 graus de liberdade, ela articula vários dedos de forma independente, o que abre espaço para estudar preensões diferentes, em vez de uma única forma de segurar.
A segunda diferença é o tato. Com sensores de matriz háptica em cada dedo e mais de 20 contatos por dedo, a mão gera dados sobre o contato que uma garra sem sensores simplesmente não oferece. Para equipes que treinam políticas de manipulação ou analisam o deslizamento de objetos, esse fluxo de informação é matéria-prima de trabalho.
A terceira é o torque: cada junta de dedo entrega torque máximo de saída superior a 0,7 Nm. Esse é o valor que o fabricante publica por junta; a força na ponta dos dedos e a carga útil por mão não foram divulgadas e dependem da confirmação na cotação.
Como escolher entre a Unitree H1-2 Dexterous Hand e outras mãos da Unitree?
A escolha começa pelo robô. Esta mão é descrita para o H1-2, que aceita 2 módulos opcionais e, segundo o fabricante, também a Dex5-1 ou outras mãos ambidestras. Quem trabalha com outro robô da marca deve consultar as mãos específicas dessa plataforma, como a Unitree G1 Dex3-1 Force-Controlled 3-Finger Tactile Dexterous Hand.
Para quem já possui um H1 ou H1-2 e precisa de uma mão tátil do lado esquerdo, existe a Unitree Dex5-1P Tactile Hand For H1-H1-2 (Left). Quem busca uma mão com mais articulações pode avaliar a Unitree Dex5-S Pro 22-DOF Tactile Dexterous Hand. Em caso de dúvida, a equipe da Robots Latin America compara as opções com o seu caso de uso.
Para quem é a Unitree H1-2 Dexterous Hand?
Laboratórios de pesquisa e universidades formam o público mais evidente: grupos que estudam manipulação, aprendizado por demonstração e controle com tato encontram na mão um instrumento de investigação. Os sensores em cada dedo favorecem experimentos que dependem de dados de contato.
Integradores e centros de inovação industrial também se beneficiam, ao prototipar tarefas em que um humanoide precisa operar ferramentas ou objetos pensados para mãos humanas. Já equipes de desenvolvimento de produto podem usá-la para validar conceitos antes de investir em uma solução definitiva.
Se o seu projeto exige uma mão para outro robô da Unitree, ou se você procura uma alternativa com mais graus de liberdade, vale conhecer a Unitree Dex5-S 22-DOF Biomimetic Dexterous Hand, que a loja lista como em breve.
Para que serve a Unitree H1-2 Dexterous Hand?
- Pesquisa em manipulação. Estudo de preensões e movimentos finos com uma mão de múltiplas articulações.
- Controle baseado em tato. Uso dos contatos de sensor de cada dedo para reagir ao toque e ao deslizamento.
- Aprendizado de robôs. Coleta de dados de demonstração para treinar políticas de manipulação.
- Tarefas com as duas mãos. Configuração de um par de módulos para trabalhos bimanuais no H1-2.
- Prototipagem industrial. Testes de conceito em que o humanoide manuseia objetos feitos para mãos humanas.
- Ensino de robótica avançada. Aulas e demonstrações em cursos de engenharia e automação.
Preços e disponibilidade
A Robots Latin America não publica valores nesta página: o caminho é solicitar uma cotação, na qual confirmamos a configuração desejada e os dados técnicos que o fabricante ainda não divulgou. Entrega, desembaraço aduaneiro e suporte são combinados junto com a cotação. Peça-a e receba todas as informações comerciais e técnicas de que precisa, porque os detalhes não estão disponíveis nesta página.
Perguntas frequentes
Quantos graus de liberdade tem a Unitree H1-2 Dexterous Hand?
O fabricante informa no mínimo 10 graus de liberdade, em uma mão de múltiplas articulações.
Quantas mãos o robô H1-2 pode receber?
O robô pode ser equipado com 2 módulos de mão opcionais.
A mão possui sensores?
Sim. Há sensores de matriz háptica em cada dedo, com mais de 20 contatos de sensor por dedo.
Qual é o torque das juntas dos dedos?
O torque máximo de saída de cada junta de dedo é superior a 0,7 Nm.
Existem outras mãos compatíveis com o H1-2?
O fabricante cita como opção a Dex5-1 ou outras mãos ambidestras. A compatibilidade exata de cada modelo é confirmada na cotação.
Quais dados ainda não foram publicados?
Peso, dimensões, tensão de operação, interface de comunicação, carga útil, força na ponta dos dedos, precisão de posicionamento e conteúdo da embalagem. Todos são confirmados na cotação.
Onde comprar a Unitree H1-2 Dexterous Hand e quanto custa?
Você pode adquiri-la com a Robots Latin America, que responde pela cotação, pela entrega e pelo suporte. O valor é informado na cotação, sem preço publicado nesta página.
Resumo
Um humanoide só alcança o mundo físico por meio das mãos, e a Unitree H1-2 Dexterous Hand responde a isso com no mínimo 10 graus de liberdade, sensores de matriz háptica em cada dedo e mais de 20 contatos por dedo. Para pesquisa, ensino e prototipagem com o H1-2, ela oferece tato e articulação em um mesmo módulo. Para conhecer a configuração, os dados ainda não publicados e as condições de fornecimento, esta página é o ponto de partida.
Specifications
General
What's included
Produtos Relacionados
Fora de estoque