Paxini GMH18 mão robótica
Em estoque
- MARCA:
- PAXINI
- NÚMERO DA PEÇA #:
- GMH18
- ORIGIN:
- China
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Paxini-GMH18
Paxini GMH18 mão robótica
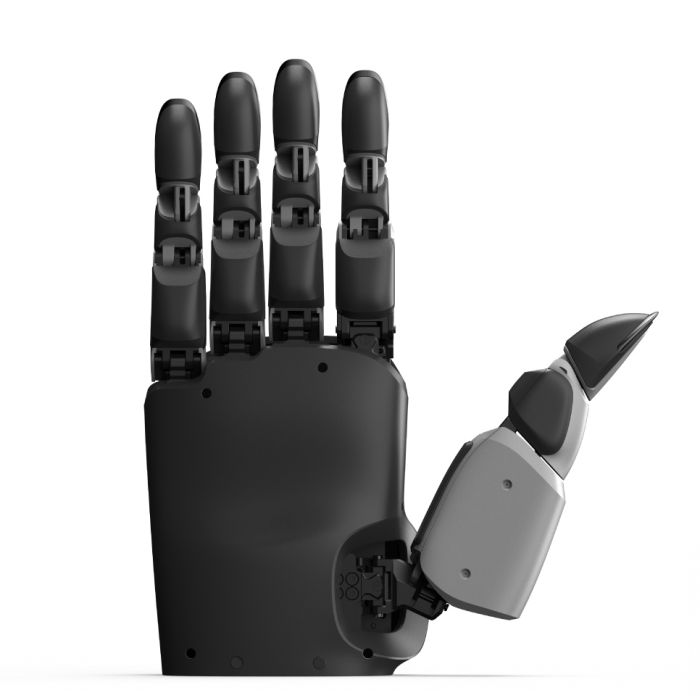
Uma mão que apenas aperta não é uma mão: é uma garra. A Paxini GMH18 mão robótica parte da ideia oposta, a de que manipular bem exige sentir, e por isso reúne 18 graus de liberdade e sensores táteis multidimensionais em uma forma que lembra a mão humana. O resultado é um efetuador pensado para robôs que precisam lidar com objetos de formatos, tamanhos e materiais diferentes sem perder a delicadeza.
A Robots Latin America fornece a Paxini GMH18 mão robótica para a América Latina e é a responsável por cotar, entregar e prestar suporte ao produto, com atendimento em português do Brasil para equipes de engenharia, pesquisa e integração.
Contexto
A PaXini e sua linha de mãos táteis
A PaXini (PaXini Tech) é uma fabricante chinesa que concentra seu trabalho em percepção tátil para robôs. Em vez de tratar o toque como um acessório, a empresa o coloca no centro de seus produtos, e a GMH18 é descrita pela fabricante como uma mão robótica tátil de 18 DoF para robôs humanoides e industriais versáteis. Outros produtos da marca, como a Paxini Dexh13 (DexH13) e a Paxini Dexh5 (DexH5), podem ser consultados na categoria Paxini.
Posicionamento e tecnologia da GMH18
A GMH18 combina uma forma de mão humana com pontas dos dedos adaptativas e ricas em sensores. O acionamento usa motor de copo oco (hollow-cup) com transmissão por multielos. A sensibilidade abrange pressão, força e deslizamento na palma, nas pontas dos dedos e até nas unhas, o que dá ao robô um retorno refinado sobre o que está tocando.
Especificações técnicas
| Especificação | Valor |
|---|---|
| Tipo | Mão robótica com sensoriamento tátil multidimensional |
| Graus de liberdade | 18 DOF |
| Capacidade de carga | 20 kg |
| Grandezas sensoriadas | Pressão, força e deslizamento |
| Áreas com sensoriamento | Palma, pontas dos dedos e unhas |
| Acionamento | Motor de copo oco + transmissão por multielos |
| Conectividade | Protocolos industriais comuns |
| Opcionais | Câmera na palma ou no dorso da mão |
| Fabricante | PaXini (PaXini Tech), China |
Especificações conforme publicadas pelo fabricante; confirmadas com a folha de dados no momento da cotação.
O fabricante não publicou as dimensões, o peso exato, a tensão de alimentação, o modelo da interface de comunicação, a força nas pontas dos dedos, a temperatura de operação, o grau de proteção IP, o conteúdo da embalagem, o suporte a software/SDK nem o número de unidades sensoriais táteis; esses dados são confirmados na cotação.
O que diferencia a GMH18 de uma garra convencional?
Uma garra comum fecha até encontrar resistência e pouco informa sobre o que aconteceu. A GMH18 devolve ao robô informações de pressão, força e deslizamento em várias regiões da mão. Isso permite ajustar a pegada enquanto o objeto é segurado, algo útil quando a peça muda de forma, tamanho ou material.
A forma semelhante à mão humana e os 18 graus de liberdade ampliam as maneiras de segurar um objeto. Já a capacidade de carga de 20 kg, segundo a fabricante, sustenta tanto tarefas delicadas quanto o manuseio de objetos mais pesados.
Como a GMH18 se integra a um robô?
A mão se conecta por protocolos industriais comuns e oferece expansão modular, incluindo câmeras opcionais na palma ou no dorso da mão. A câmera acrescenta visão próxima ao ponto de contato, complementando o tato. O modelo da interface e o suporte a software não foram publicados, portanto convém validá-los com a equipe técnica antes de planejar a integração.
Para quem é a Paxini GMH18 mão robótica?
Ela atende fabricantes e integradores de robôs industriais, de serviço e de pesquisa. Laboratórios que estudam manipulação e percepção tátil encontram nela uma plataforma com sensoriamento amplo. Equipes de logística e montagem, que lidam com itens variados, também se beneficiam do retorno tátil. Quem busca uma mão com menos graus de liberdade pode comparar a DexH5, e quem pensa em um robô completo pode consultar a Paxini TORA ONE.
Para que serve a Paxini GMH18 mão robótica?
- Logística: pegar e segurar itens de formatos e materiais variados.
- Montagem: manipular componentes com retorno de força e deslizamento.
- Tarefas de alta sensibilidade tátil: operações que exigem toque refinado.
- Robôs de serviço: interação mais natural com objetos do dia a dia.
- Pesquisa: estudo de manipulação, preensão adaptativa e percepção tátil.
- Robôs humanoides: mão para plataformas que imitam a forma humana.
Preços e disponibilidade
Os valores não são divulgados nesta página; a cotação com a Robots Latin America é o caminho para conhecer condições comerciais. Entrega, desembaraço aduaneiro e suporte são combinados junto com a cotação. Você pode solicitar a proposta pelos canais disponíveis nesta página.
Perguntas frequentes
Quantos graus de liberdade tem a GMH18?
A mão tem 18 graus de liberdade (18 DOF).
Qual é a capacidade de carga?
A capacidade de carga é de 20 kg, conforme a fabricante.
O que a mão consegue sentir?
Ela percebe pressão, força e deslizamento na palma, nas pontas dos dedos e nas unhas.
Ela aceita câmeras?
Sim, há câmeras opcionais na palma ou no dorso da mão.
Como é feita a conexão?
Por protocolos industriais comuns. O modelo exato da interface não foi publicado e é confirmado na cotação.
Há informação sobre IP ou temperatura de operação?
Não. Esses dados não foram publicados pela fabricante e são confirmados na cotação.
Onde comprar a Paxini GMH18 mão robótica e quanto custa?
A Robots Latin America fornece a mão sob cotação. Não exibimos preço nesta página; solicite a proposta para receber as condições.
Resumo
Mais do que apertar, a GMH18 sente: 18 graus de liberdade, sensores de pressão, força e deslizamento e 20 kg de capacidade de carga em uma forma de mão humana. Para robôs industriais, de serviço ou de pesquisa que precisam de toque, esta página é o ponto de partida.