Robotera XHAND1 mão destra direita w/ frete incluído
Em estoque
- MARCA:
- ROBOTERA
- MODELO:
- RIGHT XHAND1
- ORIGIN:
- China
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- RobotEra-XHAND1
Robotera XHAND1 mão destra direita w/ frete incluído
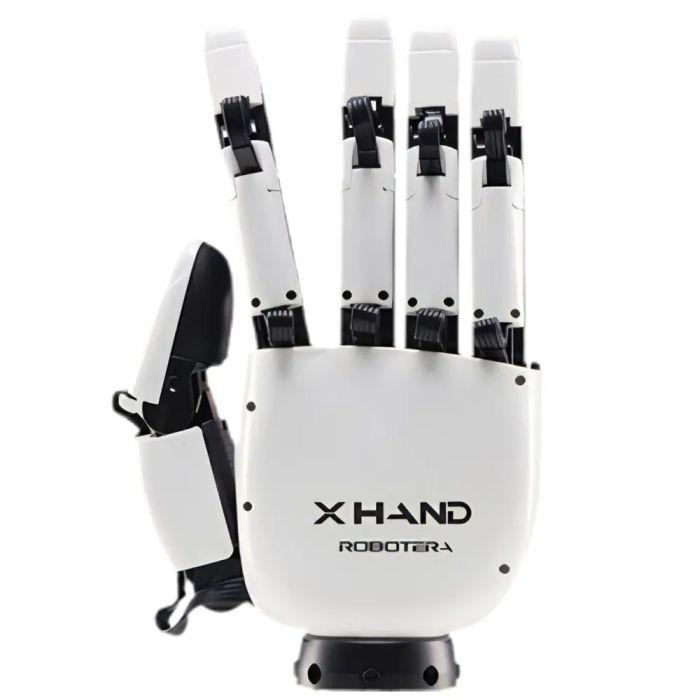
Um braço humanoide só é tão útil quanto o que ele consegue fazer com as pontas dos dedos. É nesse ponto que a Robotera XHAND1 mão destra direita w/ frete incluído se coloca: uma mão robótica pensada para pesquisa, com articulações acionadas por engrenagens e controladas por força, para quem precisa que o robô segure, ajuste e solte objetos com critério, e não apenas agarre.
A Robots Latin America é a vendedora desta mão no Brasil e na América Latina. Ela cotiza o produto, combina a entrega e acompanha o suporte depois da compra, de modo que você trata com um único interlocutor desde a primeira dúvida técnica até a implantação.
Contexto
Quem já adota a XHAND1
A XHAND1 não é uma novidade que ainda busca seu público. Segundo a fonte do fabricante, ela já é adotada por empresas de robótica como Skild AI, Humanoid AI e Extend Robotics, além de instituições de pesquisa e universidades como UC Berkeley, MIT e ByteDance Seed. Essa lista indica o perfil de uso mais comum: laboratórios e equipes de desenvolvimento que trabalham com manipulação, aprendizado de máquina aplicado a robôs e humanoides.
A marca é a Robotera, e o catálogo da Robots Latin America reúne diferentes produtos dela, de humanoides com rodas a bípedes e outras mãos. A ficha pesquisada para esta página, porém, não traz um histórico detalhado da empresa. Por isso, este texto se limita ao que se pode afirmar sobre a mão em si e sobre quem a utiliza.
Posicionamento: uma mão para pesquisa e manipulação
A mão destra direita da linha XHAND1 se apresenta como uma ferramenta pronta para pesquisa. O polegar conta com 3 módulos de articulação acionados por engrenagens e controlados por força, e os quatro dedos, com 9 módulos do mesmo tipo. Essa arquitetura permite trabalhar a força aplicada ao objeto, e não apenas a posição dos dedos, o que faz diferença em tarefas de manipulação delicada.
Do lado do software, a mão oferece compatibilidade com Linux, SDK em C++ e Python e suporte a ROS. Para equipes que já desenvolvem em ambientes de robótica, isso reduz o atrito entre receber o hardware e começar a coletar resultados.
Especificações técnicas
| Especificação | Valor |
|---|---|
| Versão | Mão destra direita |
| Peso | 1100 g |
| Acionamento do polegar | 3 módulos de articulação por engrenagens, com controle de força |
| Acionamento dos quatro dedos | 9 módulos de articulação por engrenagens, com controle de força |
| Força máxima de preensão (mão inteira) | 80 N |
| Tensão de trabalho | 24 V a 72 V |
| Modos de controle | controle de posição, controle de força por malha de corrente e controle de força-posição |
| Software | compatibilidade com Linux, SDK (C++/Python) e suporte a ROS |
Especificações conforme publicadas pelo fabricante; confirmadas na ficha técnica no momento da cotação.
O fabricante não publicou o conteúdo da embalagem, o grau de proteção IP, a temperatura de operação, o material das pontas dos dedos nem a interface de montagem da mão direita; esses itens são confirmados na cotação.
O que diferencia a XHAND1 de uma garra comum?
Uma garra simples abre e fecha. A XHAND1 distribui o movimento por 12 módulos de articulação separados entre polegar e dedos, todos com controle de força, e isso muda o tipo de tarefa que o robô pode tentar. Em vez de apertar com intensidade fixa, a mão pode ajustar a força conforme o objeto, algo essencial quando o item é frágil, irregular ou escorregadio.
Os três modos de controle ampliam essa flexibilidade. O controle de posição serve para movimentos previsíveis e repetíveis. O controle de força por malha de corrente trabalha diretamente sobre o esforço aplicado. O modo de força-posição combina os dois, o que é útil quando o dedo precisa chegar a um ponto e, ao encostar, respeitar um limite de força.
A fonte do fabricante informa ainda uma força máxima de preensão de 80 N para a mão inteira e a capacidade de levantar objetos de até 25 kg. São números que situam a mão em aplicações de manipulação de verdade, e não apenas em demonstrações com objetos leves.
Qual é a diferença entre a versão direita e a esquerda?
A linha XHAND1 tem versões para cada lado. Esta página trata da mão destra direita. Se o seu projeto monta um braço esquerdo, ou um par de mãos em um humanoide, consulte também a Robotera XHAND1 mão destra esquerda w/ frete incluído. Há ainda no catálogo a Robotera XHAND1 - Lite Elfin Hand (XHAND1-Lite), outra opção da família para quem quer comparar alternativas antes de decidir.
Os valores desta página pertencem à versão direita. Ao comparar com outra versão, peça à equipe da Robots Latin America a confirmação dos números de cada uma, para que nenhuma especificação seja atribuída ao modelo errado.
Para quem é a Robotera XHAND1 mão destra direita?
O primeiro perfil é o de laboratórios universitários e centros de pesquisa que estudam manipulação destra, aprendizado por imitação e controle de força. O suporte a ROS, o SDK em C++ e Python e a compatibilidade com Linux foram pensados para esse ambiente, e os adotantes citados pelo fabricante confirmam o perfil.
O segundo é o de empresas de robótica e startups que desenvolvem humanoides ou manipuladores e precisam de uma mão capaz de acompanhar o braço. A faixa de tensão de 24 V a 72 V ajuda a pensar na integração elétrica com a plataforma que você já tem.
O terceiro é o de integradores que montam células de demonstração ou protótipos para clientes industriais. Se o seu projeto exige a mão esquerda ou uma configuração em par, a versão esquerda complementa esta. Se o orçamento ou o escopo pedem algo mais enxuto, vale conhecer a versão Lite da família.
Para que serve a Robotera XHAND1?
- Pesquisa em manipulação destra: estudar como o robô segura, reorienta e solta objetos com controle de força.
- Aprendizado por imitação: coletar dados de tarefas humanas e treinar políticas que a mão executa.
- Humanoides e braços robóticos: equipar o lado direito de um humanoide com uma mão articulada.
- Manipulação de objetos delicados: aplicar força graduada em itens frágeis por meio do controle de força-posição.
- Ensino em robótica avançada: levar a estudantes de pós-graduação uma mão com SDK e ROS.
- Prototipagem e demonstrações: montar protótipos para clientes que querem ver a manipulação fina em ação.
Preços e disponibilidade
Esta página não exibe valores. A cotação é o caminho: informe à Robots Latin America o seu projeto, a plataforma em que a mão será instalada e o destino, e você recebe uma proposta personalizada. Entrega, desembaraço aduaneiro e suporte são combinados junto com a cotação. Para solicitar a sua, use o contato disponível nesta página.
Perguntas frequentes
Qual é o peso da mão destra direita?
O peso publicado pelo fabricante para a versão direita é de 1100 g.
Quantas articulações acionadas a mão tem?
O polegar tem 3 módulos de articulação acionados por engrenagens e controlados por força, e os quatro dedos têm 9 módulos do mesmo tipo.
Qual é a força de preensão?
A força máxima de preensão da mão inteira é de 80 N, e a fonte do fabricante indica capacidade de levantar objetos de até 25 kg.
Qual é a tensão de trabalho?
A mão trabalha de 24 V a 72 V.
Que modos de controle e que software são oferecidos?
Há controle de posição, controle de força por malha de corrente e controle de força-posição. O software inclui compatibilidade com Linux, SDK em C++ e Python e suporte a ROS.
O grau de proteção IP e a temperatura de operação estão disponíveis?
O fabricante não os publicou. A Robots Latin America confirma esses itens, junto com o conteúdo da embalagem, na cotação.
Onde comprar a Robotera XHAND1 mão destra direita e quanto custa?
A compra é feita com a Robots Latin America, por meio de uma cotação solicitada nesta página. O valor é informado na proposta, de acordo com o seu projeto e o destino da entrega.
Resumo
Segurar um objeto com inteligência é o que separa uma demonstração de uma aplicação real, e a XHAND1 direita foi construída para esse trabalho: módulos de articulação com controle de força, três modos de controle, tensão de 24 V a 72 V e um conjunto de software familiar a quem pesquisa robótica. Adotada por empresas e universidades de referência, ela se destina a equipes que precisam de destreza com ferramentas abertas de desenvolvimento. Para conferir os dados com o fabricante e receber a sua proposta, esta página é o ponto de partida.