Elephant Robotics Mercury robô humanoide A1 (4011300001)
Em estoque
- MARCA:
- ELEPHANT ROBOTICS
- NÚMERO DA PEÇA #:
- 4011300001
- ORIGIN:
- China
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Elephant-Robotics-4011300001
Elephant Robotics Mercury robô humanoide A1 (4011300001)
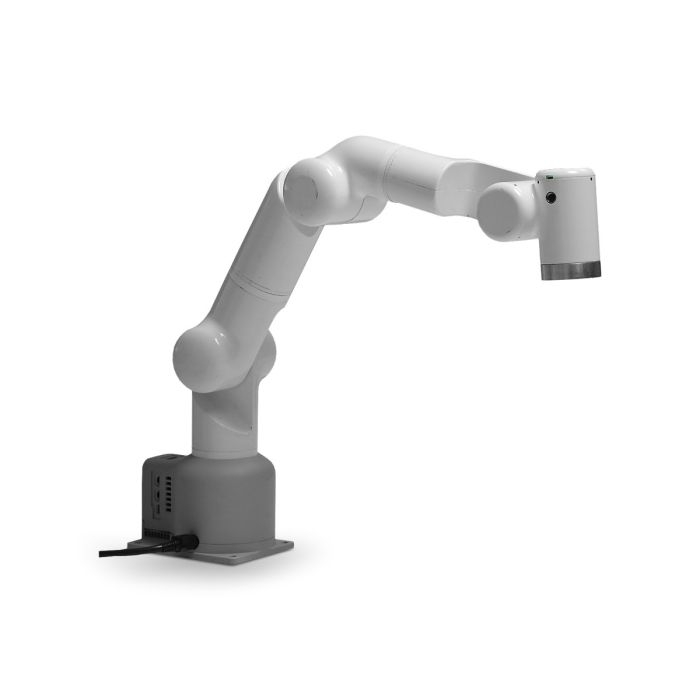
Um robô que cabe numa bancada, mas pensa como uma plataforma de pesquisa completa: esse é o contraste que define o Elephant Robotics Mercury robô humanoide A1 (4011300001). Em vez de exigir uma célula industrial inteira, ele reúne um braço de sete graus de liberdade, juntas com freio eletromagnético, controlador de quatro núcleos e duas telas no próprio corpo, tudo em uma estrutura integrada de fibra de carbono, liga de alumínio e plásticos de engenharia.
A Robots Latin America fornece o Mercury A1 para clientes da América Latina e é a responsável por cotar, entregar e dar suporte ao equipamento, desde a escolha da versão até o acompanhamento após a instalação.
Contexto
A Elephant Robotics e a linha Mercury
A Elephant Robotics é uma fabricante de robôs colaborativos e de mesa conhecida por levar a robótica a laboratórios, salas de aula e estúdios de desenvolvimento. Seu catálogo reúne braços compactos, plataformas móveis e robôs de companhia, como o myBuddy, o myCobot Pro 630 e o myAGV. A linha Mercury ocupa o espaço dos humanoides: a fabricante nomeia três versões, Mercury A1, Mercury B1 e Mercury X1, cada uma voltada a um perfil de uso.
Se o seu projeto pede outra configuração, vale conhecer o Elephant Robotics Mercury robô humanoide B1 (4011300002) e o Elephant Robotics Mercury robô humanoide com rodas X1 (4011300003). A fabricante informa que a série inteira aceita as principais linguagens de programação e plataformas de simulação, como ROS, Moveit, Gazebo e Mujoco.
Posicionamento e tecnologia do A1
O Mercury A1 foi projetado com estrutura integrada e alcance máximo de trabalho de 450 mm. Cada módulo de junta combina redutor harmônico e freio de placa de fricção eletromagnética. O torque máximo de saída do módulo chega a 80 Nm, o encoder tem resolução de 19 bits e a precisão de posicionamento repetitivo da junta é de 0,6 minuto de arco.
O A1 também traz detecção de autointerferência cinemática, recurso que ajuda a evitar colisões de movimento entre as próprias partes do braço. A interface myPanel, própria do A1, permite programação rápida por ensino (teach). Duas telas no corpo e o suporte ao ecossistema M5 ampliam as possibilidades de aplicações coordenadas. Você encontra mais opções na categoria Humanóides.
Especificações Técnicas
| Especificação | Valor |
|---|---|
| Dimensões do produto | 98*128*640mm |
| Tensão de trabalho | DC24V/9.2A |
| Graus de liberdade | 7DOF |
| Raio máximo de trabalho | 450mm |
| Carga máxima | 1KG |
| Repetibilidade de posicionamento | ±0.05mm |
| Materiais | Fibra de carbono, liga de alumínio, plásticos de engenharia |
| Mecanismo de redução | Redutor harmônico (Harmonic Reducer) |
| Freio das juntas | Placa de fricção eletromagnética |
| Controlador principal (CPU) | Quad-core ARM Cortex-A72 ARMv8 64Bit [email protected] |
| E/S | 24V, 6 entradas, 6 saídas |
| Comunicação | CAN Bus / WIFI / porta de rede / Bluetooth / porta serial USB |
| Módulo de junta | Torque máximo de saída de 80Nm; encoder de 19bit; repetibilidade de 0.6 arc minutes |
| Segurança | Detecção de autointerferência cinemática |
| Telas | Duas telas no corpo, com suporte a aplicações do ecossistema M5 |
| Sistemas de desenvolvimento | ROS e moveIt |
Especificações conforme publicadas pelo fabricante; confirmadas na ficha técnica no momento da cotação.
O fabricante não publicou o grau de proteção IP, a velocidade máxima das juntas, o consumo de energia, a temperatura de operação, o conteúdo da embalagem nem o nível de ruído; esses dados são confirmados na cotação.
O que diferencia o Mercury A1 de um braço robótico comum?
Um braço de mesa convencional costuma entregar movimento e pouco mais. O Mercury A1 vai além porque une mecânica e ecossistema. Os sete graus de liberdade dão ao braço flexibilidade de postura, enquanto a detecção de autointerferência cinemática protege a estrutura de movimentos que levariam o braço a colidir consigo mesmo.
Há ainda a questão do software. O suporte a ROS e moveIt, e na série inteira também a Gazebo e Mujoco, permite que equipes de pesquisa simulem o comportamento antes de levá-lo ao hardware. Para quem precisa de uma entrada mais direta, a interface myPanel oferece programação por ensino, sem exigir código desde o primeiro dia.
Para que servem as entradas, saídas e canais de comunicação?
O A1 traz seis entradas e seis saídas em 24V, o que permite conectar sensores, atuadores e acessórios do seu projeto. A comunicação por CAN Bus, WIFI, porta de rede, Bluetooth e porta serial USB dá liberdade para integrá-lo a computadores, redes de laboratório e outros dispositivos. O resultado é um robô que se adapta à bancada, em vez de obrigar a bancada a se adaptar a ele.
Para quem é o Mercury A1?
Instituições de ensino e laboratórios são o público mais evidente: a combinação de ROS, simulação e programação por ensino atende tanto a aulas introdutórias quanto a pesquisas avançadas. Equipes de desenvolvimento e integradores também se beneficiam, pois o A1 funciona com diversos tipos de efetuadores finais, o que o torna adaptável a protótipos e provas de conceito. Empresas que montam demonstrações funcionais para feiras e showrooms encontram nas duas telas e no ecossistema M5 um recurso de apresentação.
Se o seu projeto pede outra configuração de humanoide, compare o A1 com o Mercury B1 ou com o Mercury X1 com rodas. Nossa equipe ajuda a escolher a versão adequada ao seu caso.
Para que serve o Mercury A1?
- Pesquisa científica: plataforma para testar algoritmos de movimento e manipulação com ROS e moveIt.
- Educação: ensino de robótica, cinemática e programação em cursos técnicos e universitários.
- Demonstrações funcionais: exibição de aplicações em feiras e showrooms, com apoio das duas telas do corpo.
- Simulação e validação: desenvolvimento em Gazebo e Mujoco antes de levar o código ao robô real.
- Prototipagem com efetuadores: testes de diferentes ferramentas na extremidade do braço.
- Automação leve de bancada: tarefas com carga de até 1KG e entradas e saídas em 24V.
Preços e Disponibilidade
Não exibimos valores nesta página: o caminho é solicitar uma cotação à Robots Latin America, que confirma a configuração, a versão e as condições do seu pedido. Entrega, desembaraço aduaneiro e suporte são combinados junto com a cotação. As informações técnicas do produto estão disponíveis nesta página.
Perguntas Frequentes
Qual é a carga máxima do Mercury A1?
A carga máxima publicada é de 1KG, com raio máximo de trabalho de 450mm.
Quantos graus de liberdade ele tem?
O Mercury A1 tem 7DOF, ou seja, sete graus de liberdade.
Com quais sistemas de desenvolvimento ele funciona?
O A1 é compatível com ROS e moveIt. A série Mercury também suporta Gazebo e Mujoco, além das principais linguagens de programação.
Como é feita a programação do A1?
A interface myPanel, própria do A1, permite programação rápida por ensino. Também é possível desenvolver com ROS e moveIt.
Quais conexões o robô oferece?
CAN Bus, WIFI, porta de rede, Bluetooth e porta serial USB, além de seis entradas e seis saídas em 24V.
O fabricante informa o grau de proteção IP?
Não. O grau IP, a temperatura de operação e outros dados não publicados são confirmados na cotação.
Onde posso comprar o Mercury A1 e quanto custa?
Você pode adquirir o Elephant Robotics Mercury robô humanoide A1 (4011300001) com a Robots Latin America. O valor é informado em cotação personalizada, junto com as condições de entrega e suporte.
Resumo
O Mercury A1 mostra que um humanoide de bancada não precisa ser simples: reúne sete graus de liberdade, juntas com redutor harmônico e freio eletromagnético, controlador de quatro núcleos, comunicação ampla e compatibilidade com ROS e moveIt. É uma plataforma compacta para quem pesquisa, ensina e demonstra. Para conhecer as versões, tirar dúvidas e solicitar sua cotação com a Robots Latin America, esta página é o ponto de partida.