Atuador Linear Xynova PRM10-20-34-150-F
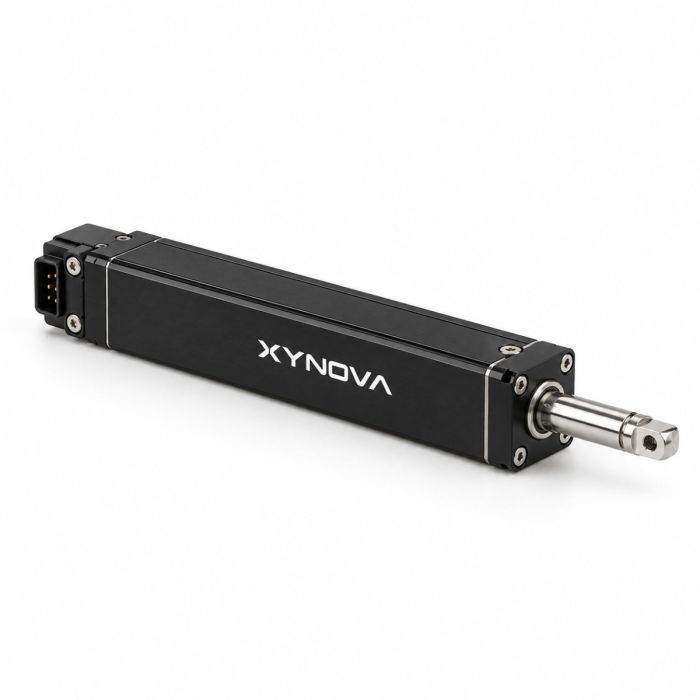
Em estoque
- MARCA:
- XYNOVA
- MODELO:
- PRM10-20-34-150-F
- ORIGIN:
- China
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Xynova-PRM10-20-34-150-F
Atuador Linear Xynova PRM10-20-34-150-F
Num robô humanoide, cada grama colocado longe do tronco pesa na conta da autonomia, e cada milímetro de espessura decide se um dedo, um punho ou um antebraço cabe no desenho. O Xynova PRM10-20-34-150-F Linear Actuator nasceu dessa restrição: é um micro cilindro elétrico que reúne, num corpo de 10*13.5*81mm e no máximo 34g, um motor sem carcaça, um fuso de rolos planetários e travamento da articulação sem energia.
A Robots Latin America é a vendedora deste produto e o fornece para clientes na América Latina. Ela também cota, organiza a entrega e acompanha o suporte do atuador, de modo que você trate de ponta a ponta com um único interlocutor, em português.
Contexto
A empresa e sua linhagem
A Xynova Technology Co., Ltd. é fornecedora de componentes centrais para o campo dos robôs humanoides. Esse posicionamento explica o perfil do catálogo: em vez de robôs completos, a empresa desenvolve os elementos que ficam dentro das articulações, como atuadores rotativos, cilindros elétricos e mãos hábeis, e os oferece como soluções de acionamento elétrico totalmente personalizadas.
Os componentes que fazem o trabalho mecânico são de desenvolvimento próprio: o motor, o fuso de rolos e o software de controle. Para quem integra, isso significa um fabricante que conhece a pilha inteira, do enrolamento ao protocolo, e que a descreve como um conjunto coordenado. Quem monta uma mão ou um braço costuma combinar o cilindro linear com atuadores rotativos; na loja, você encontra, por exemplo, o Xynova PR20-102-130-HS Rotary Actuator e o Xynova PRH19-57-25-HS Rotary Actuator.
Posicionamento e tecnologia-chave
O PRM10-20-34-150-F pertence à série de micro cilindros elétricos projetados para robôs humanoides. Seu núcleo é um fuso de rolos planetários de 7mm, de desenvolvimento próprio, que a Xynova apresenta como responsável por melhorar bastante a eficiência de transmissão e que serve a aplicações industriais e do dia a dia.
O motor é um motor de torque sem carcaça, do tipo brushless de rotor oco (hollow cup), também desenvolvido internamente. Segundo o fabricante, ele entrega mais torque, vida útil mais longa e operação mais silenciosa. Somam-se a isso o travamento fácil da articulação, que elimina o risco associado à falta de energia e reforça a segurança durante a operação, e um software de nível superior com um conjunto rico de interfaces de API para coordenar e controlar vários módulos.
Especificações técnicas
| Especificação | Valor |
|---|---|
| Curso efetivo | 19+1%mm |
| Dimensões (C×L×A) | 10*13.5*81mm |
| Velocidade máxima sem carga | ≥34mm/s |
| Empuxo máximo | ≥150N |
| Velocidade em plena carga | ≥9mm/s |
| Peso | ≤34g |
| Tensão de operação | DC12±10%V |
| Repetibilidade | ±0.04mm |
| Temperatura de operação | -15~60℃ |
| Corrente estática | 0.05A |
| Corrente sem carga | 0.4A |
Especificações conforme publicadas pelo fabricante; confirmadas contra a folha de dados no momento da cotação.
O fabricante não publicou o grau de proteção IP, a interface de comunicação, o tipo de sensor de realimentação, o conteúdo da embalagem, a corrente de estol, a vida útil, o nível de ruído nem o método de fixação; esses dados são confirmados na cotação.
O que torna este atuador diferente de um cilindro linear convencional?
Um cilindro industrial comum é pensado para uma bancada ou uma máquina, onde espaço e peso importam pouco. Aqui a lógica é outra. O corpo mede 10*13.5*81mm e pesa no máximo 34g, e ainda assim o fabricante informa empuxo máximo de pelo menos 150N. Essa relação entre tamanho e força é o que permite instalar o acionamento perto da articulação, em vez de levá-lo para longe e transmitir o movimento por cabos ou hastes.
Há também a escolha do fuso. Um fuso de rolos planetários de 7mm, desenvolvido internamente, é a peça que converte a rotação do motor em avanço linear, e a Xynova o aponta como a razão da eficiência de transmissão. O motor brushless de rotor oco, sem carcaça, completa o conjunto com mais torque e funcionamento mais silencioso, segundo o fabricante.
Por fim, o travamento da articulação sem energia muda o raciocínio de segurança. Quando a alimentação cai, a posição não depende de manter o motor energizado. Em uma mão ou em um antebraço que segura objetos, esse comportamento reduz o risco e simplifica a lógica de proteção.
Como a velocidade se comporta com e sem carga?
O catálogo traz dois números que convém ler juntos: velocidade máxima sem carga de pelo menos 34mm/s e velocidade em plena carga de pelo menos 9mm/s. Para dimensionar uma articulação, o segundo valor costuma ser o mais relevante, porque descreve o ritmo de trabalho quando o atuador empurra perto do seu limite. A repetibilidade de ±0.04mm e o curso efetivo de 19+1%mm completam o quadro de posicionamento.
No lado elétrico, a tensão de operação é DC12±10%V, a corrente estática é de 0.05A e a corrente sem carga é de 0.4A. A faixa de temperatura de operação vai de -15 a 60℃. A corrente de estol não foi publicada, de modo que o dimensionamento da fonte e do driver deve aguardar a confirmação na cotação.
A versão aqui descrita é a PRM10-20-34-150-F. A série tem outras variantes, como a Xynova PRM10-20-18-200-F Linear Actuator; os valores de cada uma pertencem à sua própria página, e nenhum deve ser atribuído a este modelo.
Para quem é o Xynova PRM10-20-34-150-F?
O primeiro perfil é o de equipes de desenvolvimento de robôs humanoides, que precisam de um acionamento linear compacto para dedos, punhos, tornozelos ou outras articulações onde cada milímetro conta. O fabricante indica que o cilindro trabalha com atuadores rotativos e com a série de mãos hábeis, o que facilita a composição de módulos completos.
O segundo perfil é o de laboratórios e universidades que pesquisam manipulação robótica e precisam de um atuador com repetibilidade definida e API disponível para integração com outros módulos. O terceiro é o de integradores que constroem protótipos de automação industrial ou plataformas educacionais e buscam um acionamento elétrico pequeno, com travamento sem energia.
Se o projeto exige torção em vez de avanço linear, vale conhecer os atuadores rotativos da mesma marca, como o Xynova PR64-110-500 Rotary Actuator. Para ver o conjunto de produtos relacionados, consulte a categoria Robot Actuators.
Para que serve o Xynova PRM10-20-34-150-F?
- Articulações de mãos robóticas. Acionamento linear compacto para movimentar dedos e outros elementos de uma mão hábil.
- Punhos e antebraços de humanoides. Um corpo fino e leve cabe em segmentos de membro onde o espaço é restrito.
- Pesquisa em manipulação robótica. Posicionamento com repetibilidade definida e API para controlar módulos em conjunto.
- Protótipos de automação industrial. Testes de conceito com um acionamento elétrico pequeno antes de escalar o projeto.
- Plataformas educacionais. Material de ensino em mecatrônica e robótica com um atuador de arquitetura aberta ao software.
- Integração mecatrônica personalizada. Soluções sob medida combinadas com atuadores rotativos e mãos hábeis da mesma fabricante.
Preços e disponibilidade
Este produto é vendido somente por cotação. Solicite a sua à Robots Latin America, informando a quantidade e o tipo de projeto, e nossa equipe retornará com a proposta. Entrega, trâmites aduaneiros e suporte são combinados junto com a cotação. Os dados técnicos confirmados do atuador estão disponíveis nesta página.
Perguntas frequentes
Qual é o curso efetivo do PRM10-20-34-150-F?
O curso efetivo é de 19+1%mm, conforme informado pelo fabricante para esta versão.
Que tensão de alimentação o atuador usa?
A tensão de operação é DC12±10%V. A corrente estática é de 0.05A e a corrente sem carga é de 0.4A.
O atuador mantém a posição se a energia falhar?
Sim. O fabricante descreve um travamento fácil da articulação, sem risco associado à falta de energia, para reforçar a segurança durante a operação.
Posso controlar vários módulos ao mesmo tempo?
O software de nível superior, de desenvolvimento próprio, traz um conjunto rico de interfaces de API para coordenar e controlar vários módulos. A interface de comunicação física não foi publicada e é confirmada na cotação.
Com quais outros produtos ele trabalha?
O fabricante o apresenta em conjunto com atuadores rotativos e com a série de mãos hábeis, em soluções de acionamento elétrico totalmente personalizadas.
Qual é a faixa de temperatura de operação?
De -15 a 60℃. Grau de proteção IP e nível de ruído não foram publicados e são confirmados na cotação.
Onde posso comprar o Xynova PRM10-20-34-150-F e quanto custa?
Você o adquire com a Robots Latin America, por cotação, sem preço de tabela nesta página. Envie os dados do seu projeto e receberá a proposta com condições de entrega e suporte.
Resumo
Quando o desafio é acionar uma articulação sem aumentar seu peso nem seu volume, o PRM10-20-34-150-F responde com um corpo de 10*13.5*81mm, até 34g, empuxo máximo de pelo menos 150N, repetibilidade de ±0.04mm e travamento sem energia. Seu fuso de rolos planetários de 7mm, o motor brushless de rotor oco e a API de software formam um conjunto coerente para humanoides, pesquisa e prototipagem. Para dimensionar o seu projeto e receber uma proposta da Robots Latin America, esta página é o ponto de partida.