Atuador Rotativo Xynova PR43-120-600-HB
Em estoque
- MARCA:
- XYNOVA
- MODELO:
- PR43-120-600-HB
- ORIGIN:
- China
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Xynova-PR43-120-600-HB
Atuador Rotativo Xynova PR43-120-600-HB
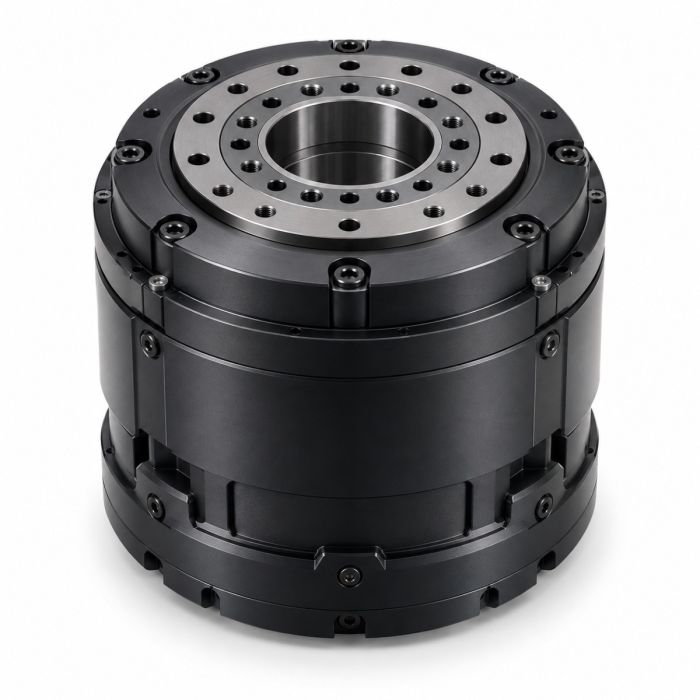
Um robô humanoide só é tão ágil quanto a sua articulação mais fraca. Cada passo, cada giro de tronco e cada gesto de braço dependem de um pequeno conjunto de motor e redução que precisa entregar muito torque em pouquíssimo espaço. É nesse ponto exato que atua o Xynova PR43-120-600-HB Rotary Actuator, um atuador rotativo pensado desde o projeto para a articulação de robôs humanoides.
A Robots Latin America é a vendedora deste produto e o fornece para clientes da América Latina. Ela também cuida da cotação, da entrega e do suporte, de modo que você trata com um único interlocutor, do primeiro contato até a integração do atuador ao seu projeto.
Contexto
A Xynova e sua linhagem em componentes para humanoides
A Xynova Technology Co., Ltd. é fornecedora de componentes essenciais no campo dos robôs humanoides. Isso significa que seu foco não está em robôs completos, mas nas peças que fazem esses robôs se mover: as articulações. Para equipes de pesquisa, laboratórios e fabricantes que desenvolvem plataformas próprias, ter um fornecedor especializado nesse componente reduz o esforço de desenvolver o conjunto de acionamento do zero.
A empresa desenvolve internamente duas partes decisivas do conjunto: a caixa de engrenagens e o software de controle. Manter essas duas frentes sob o mesmo teto permite ajustar a mecânica e o controle em conjunto, algo que faz diferença quando o objetivo é um movimento rápido, repetido e previsível. O catálogo da Xynova inclui outros atuadores rotativos e atuadores lineares, que você encontra na categoria Robot Actuators.
Posicionamento e tecnologia do PR43-120-600-HB
O PR43-120-600-HB é projetado sob medida para robôs humanoides. Seu coração mecânico é uma caixa de engrenagens planetária de desenvolvimento próprio, otimizada para movimentos de alta explosão, isto é, aqueles em que a articulação precisa acelerar com força em curtos intervalos, como em uma passada rápida ou em uma correção brusca de equilíbrio.
A outra metade da proposta é o software. A Xynova oferece um software de nível superior de desenvolvimento próprio, com um conjunto rico de interfaces de API, que facilita a coordenação e o controle de vários atuadores ao mesmo tempo. Em um humanoide, que reúne dezenas de articulações trabalhando em conjunto, essa camada de coordenação pesa tanto quanto o torque de cada unidade.
Especificações Técnicas
| Especificação | Valor |
|---|---|
| Velocidade sem carga | 32r/min |
| Densidade de torque | 140Nm/kg |
| Dimensões | Φ120×126mm |
| Caixa de engrenagens | Planetária, de desenvolvimento próprio, otimizada para movimentos de alta explosão |
| Software | Software de nível superior de desenvolvimento próprio, com amplo conjunto de interfaces de API |
| Aplicação prevista | Projetado sob medida para robôs humanoides |
Especificações conforme publicadas pelo fabricante; confirmadas na ficha técnica no momento da cotação.
O fabricante não publicou o grau de proteção IP, o torque nominal, a interface de comunicação, a temperatura de operação, a corrente nominal, o conteúdo da embalagem nem a folga (backlash); esses dados são confirmados na cotação.
O que torna o PR43-120-600-HB adequado a articulações de humanoides?
Dois números da tabela explicam boa parte da resposta. A densidade de torque de 140Nm/kg indica quanto torque o atuador entrega em relação à sua massa, e essa é a grandeza que mais importa em um robô que precisa carregar o próprio peso. Cada grama poupado na articulação do quadril ou do joelho é um grama a menos que os demais atuadores precisam sustentar.
O segundo número é o tamanho: Φ120×126mm. Um formato cilíndrico compacto facilita a integração em membros, quadris e troncos, onde o espaço é disputado por cabos, estruturas e eletrônica. A velocidade sem carga de 32r/min completa o perfil de uma unidade voltada a articulações de grande esforço, e não a movimentos de rotação contínua em alta velocidade.
Por que a caixa de engrenagens e o software próprios importam?
Quando o fabricante projeta a própria caixa planetária, ele pode otimizá-la para o tipo de movimento que o humanoide realiza, no caso os movimentos de alta explosão. Quem compra o atuador herda esse trabalho de otimização, em vez de combinar motor e redução de origens diferentes e depois ajustar o conjunto.
Já a camada de software, com suas interfaces de API, permite que sua equipe comande vários atuadores de forma coordenada. Para quem desenvolve algoritmos de marcha, de manipulação ou de controle de corpo inteiro, uma API bem documentada encurta o caminho entre o protótipo mecânico e o primeiro movimento coordenado. Os detalhes de integração, como o protocolo de comunicação, não constam entre os dados publicados e são esclarecidos na cotação.
Para quem é o PR43-120-600-HB?
O atuador atende, em primeiro lugar, a fabricantes e desenvolvedores de robôs humanoides que precisam de uma articulação projetada para essa finalidade. Também interessa a laboratórios universitários e centros de pesquisa que montam plataformas bípedes ou de manipulação e desejam uma base mecânica e de software já integrada.
Equipes de prototipagem industrial e de mecatrônica avançada podem avaliá-lo quando o projeto exige articulações de bom torque em relação ao peso. Se o seu projeto pede um perfil diferente, a Xynova tem outras unidades na mesma família, como o Xynova PR64-110-500 Rotary Actuator, o Xynova PR20-102-130-HS Rotary Actuator, o Xynova PR21-100-140-HS Rotary Actuator e o Xynova PRH19-57-25-HS Rotary Actuator. Cada versão tem os seus próprios dados, e nenhum valor deste modelo deve ser atribuído a elas.
Para que serve o PR43-120-600-HB?
- Articulações de humanoides: acionamento de quadril, joelho, ombro ou cotovelo em robôs bípedes, o uso para o qual o atuador foi projetado.
- Pesquisa em locomoção: bancadas de teste de marcha e equilíbrio, em que o movimento de alta explosão é exigido com frequência.
- Manipulação robótica: braços e torsos que precisam de articulações compactas com boa relação entre torque e peso.
- Protótipos de automação: estudos de viabilidade de robôs articulados antes de uma produção em maior escala.
- Ensino e laboratório: plataformas didáticas avançadas de robótica e mecatrônica em universidades.
- Controle multiarticular: desenvolvimento de estratégias de coordenação de vários atuadores com apoio das interfaces de API.
Preços e Disponibilidade
Este produto é vendido sob cotação. Informe à Robots Latin America a quantidade, o uso previsto e o local de entrega, e a equipe retorna com a proposta comercial. Entrega, trâmites aduaneiros e suporte são combinados junto com a cotação, de forma que você conhece todas as condições antes de decidir. Os dados técnicos do atuador estão disponíveis nesta página.
Perguntas Frequentes
O PR43-120-600-HB foi projetado para qual tipo de robô?
Ele é projetado sob medida para robôs humanoides, com caixa de engrenagens planetária otimizada para movimentos de alta explosão.
Qual é a densidade de torque do atuador?
A densidade de torque é de 140Nm/kg. O torque nominal não foi publicado pelo fabricante e é confirmado na cotação.
Quais são as dimensões do atuador?
O tamanho é Φ120×126mm, em formato cilíndrico compacto.
Qual é a velocidade sem carga?
A velocidade sem carga é de 32r/min.
O atuador tem software de controle?
Sim. A Xynova oferece um software de nível superior de desenvolvimento próprio, com amplo conjunto de interfaces de API, que facilita a coordenação e o controle de vários atuadores.
Qual é o grau de proteção IP e a interface de comunicação?
O fabricante não publicou esses dados. A Robots Latin America os confirma junto com a cotação.
Onde comprar o PR43-120-600-HB e quanto custa?
Você o adquire com a Robots Latin America, por meio de uma solicitação de cotação nesta página. O valor é informado na proposta, de acordo com a quantidade e as condições de entrega.
Resumo
Se a articulação é o elo mais fraco de um humanoide, o PR43-120-600-HB busca fortalecê-lo com uma caixa planetária própria, densidade de torque de 140Nm/kg, formato compacto de Φ120×126mm e um software com API para coordenar várias unidades. Os dados ainda não publicados, como IP, torque nominal e interface de comunicação, são esclarecidos na cotação com a Robots Latin America. Para levar o atuador ao seu projeto, esta página é o ponto de partida.