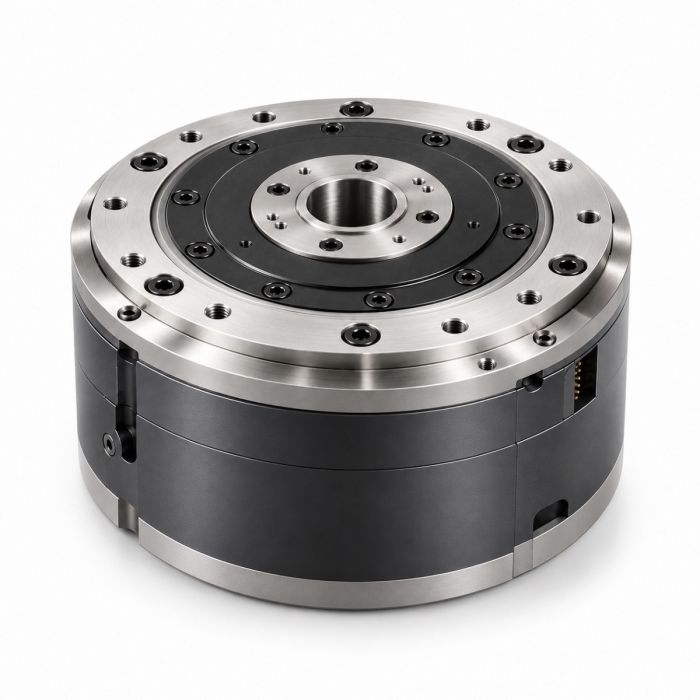
Atuador Rotativo Xynova PR21-100-140-HS
Em estoque
- MARCA:
- XYNOVA
- MODELO:
- PR21-100-140-HS
- ORIGIN:
- China
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Xynova-PR21-100-140-HS
Atuador Rotativo Xynova PR21-100-140-HS
Uma articulação de robô humanoide vive de uma contradição: precisa entregar torque suficiente para mover um membro e, ao mesmo tempo, pesar pouco para não sobrecarregar o resto da estrutura. O Xynova PR21-100-140-HS Rotary Actuator foi pensado justamente para esse equilíbrio, reunindo torque de pico elevado, módulo compacto e leve e encoder de alta resolução em um único conjunto de formato cilíndrico.
A Robots Latin America é a vendedora deste produto e o fornece para clientes da América Latina. É ela quem elabora a cotação, organiza a entrega e acompanha o suporte ao longo do projeto, sempre em atendimento cordial e direto com a sua equipe técnica.
Contexto
A Xynova e sua origem
A Xynova (曦诺未来) é uma marca da empresa 杭州曦诺未来科技有限公司. Ela concentra seu trabalho nos componentes centrais de robôs humanoides: mãos hábeis de muitos graus de liberdade e sistemas de acionamento elétrico. A empresa foi fundada em dezembro de 2024, em Hangzhou, na província de Zhejiang, na China.
Esse foco explica o desenho da linha de atuadores rotativos. Em vez de um catálogo genérico de motores, a Xynova trabalha com módulos de articulação destinados a corpos humanoides, nos quais cada junta tem uma função distinta e exige uma faixa de torque própria.
Posicionamento e tecnologia do módulo
A linha de atuadores rotativos da Xynova cobre de 6.7 a 500Nm de torque, o que atende às necessidades de articulações como cintura, quadril, joelho e cotovelo de um robô humanoide. O PR21-100-140-HS ocupa uma posição intermediária nessa escala, com torque de pico de 140Nm em um módulo de 1.2kg.
A estrutura é compacta e traz um canal de dissipação de calor de alta velocidade integrado, uma solução que a fabricante descreve para a linha e que busca manter a operação eficiente sob carga. Além do hardware, a Xynova desenvolve software próprio para computador hospedeiro, com ampla oferta de interfaces de API, voltado ao controle coordenado de vários módulos ao mesmo tempo.
Especificações Técnicas
| Especificação | Valor |
|---|---|
| Tensão nominal | 48V |
| Velocidade sem carga | 130r/min |
| Torque de pico | 140Nm |
| Densidade de torque | 117Nm/kg |
| Peso do módulo | 1.2kg |
| Dimensões | Φ100×61.7mm |
| Resolução do encoder | 16bit |
| Precisão de posicionamento repetido | ≤0.1° |
Especificações conforme publicadas pelo fabricante; elas são confirmadas com a folha de dados no momento da cotação.
O fabricante não publicou o torque nominal, o torque contínuo, a interface de comunicação, a corrente nominal, o grau de proteção IP, a temperatura de operação, as dimensões de montagem, a folga (backlash), o conteúdo da embalagem nem o tipo de motor; esses dados são confirmados na cotação.
O que o PR21-100-140-HS oferece em relação à sua massa?
O número que melhor resume este módulo é a densidade de torque de 117Nm/kg. Ela relaciona os 140Nm de torque de pico aos 1.2kg do módulo e mostra por que ele interessa a quem projeta membros articulados: cada grama economizado na junta reduz a carga que as juntas seguintes precisam sustentar.
O formato de Φ100×61.7mm também conta. Um módulo de perfil baixo e diâmetro definido facilita pensar a distribuição das articulações no projeto mecânico, sobretudo em regiões onde o espaço é restrito, como quadril e cotovelo. A velocidade sem carga de 130r/min indica um módulo voltado a movimentos articulares, e não a rotações elevadas de eixo.
Por que o encoder e a repetibilidade importam?
Em um robô que caminha ou manipula objetos, saber com exatidão a posição de cada junta é tão importante quanto o torque disponível. O PR21-100-140-HS utiliza um encoder com resolução de 16bit e apresenta precisão de posicionamento repetido de ≤0.1°. Para equipes de pesquisa, isso significa uma base consistente para validar algoritmos de controle e comparar ensaios entre si.
O software próprio da Xynova e suas interfaces de API completam o quadro. Quando um projeto reúne muitos módulos, o controle coordenado deixa de ser um detalhe e passa a ser parte central do desenvolvimento, e ter uma camada de software pensada para isso poupa trabalho de integração.
Para quem é o Xynova PR21-100-140-HS?
O módulo atende, em primeiro lugar, a equipes que desenvolvem robôs humanoides e precisam de uma articulação de torque intermediário para partes do corpo como cotovelo, quadril ou cintura. Laboratórios universitários e centros de pesquisa em manipulação robótica também encontram aqui um módulo compacto para plataformas experimentais, assim como integradores que montam protótipos de automação com juntas rotativas.
Se o seu projeto exige uma faixa de torque diferente, a linha oferece outras versões. Conheça o Xynova PR20-102-130-HS Rotary Actuator, o Xynova PR43-120-600-HB Rotary Actuator ou o Xynova PR64-110-500 Rotary Actuator. Para um projeto de tamanho muito reduzido, vale consultar também o Xynova PRH19-57-25-HS Rotary Actuator. Veja ainda a categoria Robot Actuators. A equipe da Robots Latin America ajuda a comparar as versões conforme a necessidade de cada articulação.
Para que serve o Xynova PR21-100-140-HS?
- Desenvolvimento de robôs humanoides: articulação rotativa para membros e tronco em plataformas de pesquisa e protótipos.
- Pesquisa em manipulação robótica: junta com posicionamento repetível para braços e mecanismos experimentais.
- Protótipos de automação industrial: módulo compacto para testar conceitos de movimento rotativo antes de uma produção em série.
- Laboratórios e ensino: base prática para aulas e experimentos de mecatrônica e controle de movimento.
- Controle coordenado de múltiplos módulos: projetos que combinam várias juntas gerenciadas por software com interfaces de API.
- Integração mecatrônica avançada: desenvolvimento de sistemas robóticos sob medida que exigem alta densidade de torque.
Preços e Disponibilidade
Este produto é vendido sob cotação. Solicite a sua à Robots Latin America, informando a aplicação, a quantidade e o local de entrega, e a equipe retornará com uma proposta adequada ao seu projeto. Entrega, trâmites aduaneiros e suporte são combinados junto com a cotação. Todas as informações de contato para solicitar a proposta estão disponíveis nesta página.
Perguntas Frequentes
Qual é o torque de pico do PR21-100-140-HS?
O torque de pico é de 140Nm, com densidade de torque de 117Nm/kg em um módulo de 1.2kg.
Qual é a tensão de alimentação?
A tensão nominal é de 48V.
Quais são as dimensões do módulo?
O módulo mede Φ100×61.7mm. As dimensões de montagem não foram publicadas pelo fabricante e são confirmadas na cotação.
Qual é a precisão de posicionamento?
A precisão de posicionamento repetido é de ≤0.1° e o encoder tem resolução de 16bit.
É possível controlar vários módulos em conjunto?
Sim. A Xynova desenvolve software próprio para computador hospedeiro, com interfaces de API que permitem o controle coordenado de vários módulos.
Quais dados ainda não foram publicados?
O fabricante não publicou o torque nominal, o torque contínuo, a interface de comunicação, o grau IP, a folga e o tipo de motor, entre outros. Esses itens são confirmados na cotação.
Onde posso comprar o Xynova PR21-100-140-HS e quanto custa?
Você pode adquiri-lo com a Robots Latin America, que fornece o produto na América Latina. O valor é informado em uma cotação personalizada, solicitada por esta página.
Resumo
O Xynova PR21-100-140-HS Rotary Actuator resolve a contradição das articulações humanoides: 140Nm de torque de pico em um módulo de 1.2kg, com encoder de 16bit, repetibilidade de ≤0.1° e software próprio para coordenar vários módulos. Para avaliar o encaixe no seu projeto e receber uma proposta da Robots Latin America, esta página é o ponto de partida.