Atuador Rotativo Xynova PR20-102-130-HS
Em estoque
- MARCA:
- XYNOVA
- MODELO:
- PR20-102-130-HS
- ORIGIN:
- China
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Xynova-PR20-102-130-HS
Atuador Rotativo Xynova PR20-102-130-HS
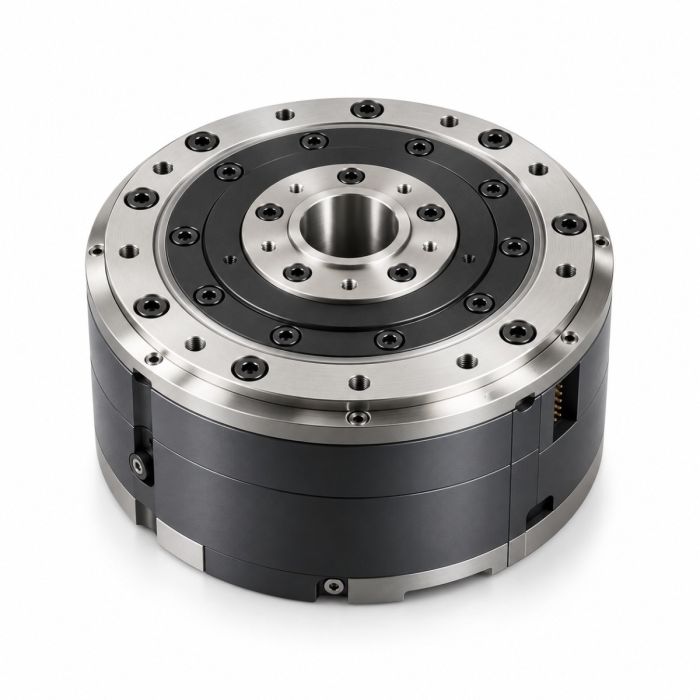
Em um robô humanoide, cada articulação precisa entregar força sem carregar peso demais, e é nesse equilíbrio delicado que o Atuador Rotativo Xynova PR20-102-130-HS foi pensado. Trata-se de um módulo de junta compacto, com caixa de engrenagens planetária, que reúne motor, redução e leitura de posição em um corpo de Φ102×59mm e 1.2kg, para quem desenvolve máquinas que precisam se mover com agilidade.
A Robots Latin America é a vendedora deste produto e o fornece para clientes da América Latina. Cotação, entrega e suporte são conduzidos pela Robots Latin America, que acompanha o projeto desde a definição da aplicação até a chegada do equipamento.
Contexto
A Xynova e sua linhagem em componentes para humanoides
A Xynova Technology Co., Ltd. é uma fornecedora de componentes essenciais no campo dos robôs humanoides. Sua atuação não se limita a vender peças avulsas: a empresa oferece soluções de acionamento elétrico completas e personalizadas para esse tipo de robô, com uma família de atuadores cuja faixa de torque vai de 6.7 a 500Nm, pensada para atender às necessidades de todas as articulações do corpo.
Essa visão de conjunto explica a lógica da linha. Um humanoide não usa uma única junta repetida em todo o corpo: o quadril, o joelho, o ombro, o cotovelo e o punho pedem níveis de torque, tamanho e peso muito diferentes. Por isso a Xynova mantém versões distintas, entre elas PR64-110-500, PR43-120-600-HB, PR21-100-140-HS e PRH19-57-25-HS, além do PR20-102-130-HS descrito nesta página.
Posicionamento e tecnologia do PR20-102-130-HS
O PR20-102-130-HS combina alimentação de 48V, relação de redução 20 e torque de pico de 130Nm em um módulo leve. A caixa de engrenagens planetária é desenvolvida internamente pela Xynova e otimizada para movimentos de alta explosão, aqueles em que a junta precisa acelerar e frear com rapidez, como acontece em passos, saltos e gestos manipulativos rápidos.
Outro pilar é o software. A Xynova desenvolve internamente o software de nível superior, com um conjunto amplo de interfaces de API que facilita a coordenação e o controle de vários atuadores ao mesmo tempo. Para equipes que integram dezenas de juntas em um único robô, isso reduz o esforço de programação e organiza o controle do conjunto.
A fabricante informa ainda que, para o mesmo torque de pico, o tamanho do módulo é reduzido em mais de 45% e o peso em mais de 35%. É uma indicação clara da prioridade do projeto: concentrar torque em pouco volume e pouca massa.
Especificações técnicas
| Especificação | Valor |
|---|---|
| Tensão de entrada | 48V |
| Velocidade sem carga | 150r/min |
| Torque de pico | 130Nm |
| Densidade de torque | 113Nm/kg |
| Peso | 1.2kg |
| Dimensões | Φ102×59mm |
| Relação de redução | 20 |
| Resolução do encoder | 17bit |
| Repetibilidade | ≤0.1° |
| Caixa de engrenagens | Planetária, desenvolvida internamente |
Especificações conforme publicadas pelo fabricante; confirmadas na folha de dados no momento da cotação.
O fabricante não publicou o torque nominal, o torque contínuo, a interface de comunicação, o grau de proteção IP, a temperatura de operação, a corrente nominal, o tipo de motor, a folga (backlash), o conteúdo da embalagem, as dimensões de montagem, a corrente de pico nem a velocidade de pico; esses dados são confirmados na cotação.
O que diferencia o PR20-102-130-HS em uma junta de robô humanoide?
O principal argumento deste atuador é a densidade de torque de 113Nm/kg. Com 130Nm de torque de pico em apenas 1.2kg, o módulo permite que o projetista posicione força onde ela é necessária sem penalizar o restante da estrutura. Em um humanoide, massa nas extremidades dos membros custa energia a cada passo, de modo que cada grama poupada em uma junta se multiplica no desempenho do conjunto.
O formato também conta. Com Φ102×59mm, o módulo é um cilindro curto e largo, adequado a articulações em que a profundidade axial é limitada. A relação de redução 20 e a velocidade sem carga de 150r/min indicam um perfil que privilegia torque sem abrir mão de rapidez de movimento.
Na precisão, o encoder de 17bit e a repetibilidade de ≤0.1° permitem que a junta retorne à mesma posição com consistência. Isso é relevante tanto para tarefas de manipulação, em que a posição final da mão importa, quanto para o controle de equilíbrio, em que a leitura angular alimenta os algoritmos em alta frequência.
Como o software e a API ajudam na coordenação de vários atuadores?
Um robô humanoide completo pode reunir dezenas de juntas que precisam trabalhar em sincronia. O software de nível superior desenvolvido pela Xynova oferece um conjunto rico de interfaces de API, e o fabricante o descreve como meio para coordenar e controlar vários atuadores com facilidade. Na prática, a equipe de desenvolvimento consegue tratar as juntas como parte de um sistema único, em vez de configurar cada módulo isoladamente.
Como o fabricante não publicou a interface de comunicação, recomendamos que esse ponto seja esclarecido na cotação, junto com os requisitos de integração do seu controlador.
Para quem é o Atuador Rotativo Xynova PR20-102-130-HS?
O módulo atende, em primeiro lugar, a equipes de desenvolvimento de robôs humanoides e de pernas ou braços robóticos, que precisam de juntas leves com alto torque de pico. Também interessa a laboratórios e universidades que montam plataformas de pesquisa em manipulação e locomoção, e a empresas que constroem protótipos de automação industrial em que peso e volume são restrições reais.
Se o seu projeto exige uma articulação de outra faixa de torque, vale conhecer as demais versões da família. O Xynova PR21-100-140-HS Rotary Actuator e o Xynova PRH19-57-25-HS Rotary Actuator cobrem outras necessidades de junta, enquanto o Xynova PR43-120-600-HB Rotary Actuator e o Xynova PR64-110-500 Rotary Actuator ficam na parte mais alta da faixa de torque da linha. Para ver o conjunto de opções, consulte a categoria Robot Actuators. Os dados de cada versão são confirmados na cotação.
Para que serve o Atuador Rotativo Xynova PR20-102-130-HS?
- Juntas de robôs humanoides: acionamento de articulações que pedem torque elevado com baixa massa.
- Pesquisa em manipulação robótica: movimentação de braços e punhos em plataformas de laboratório.
- Protótipos de automação industrial: validação de conceitos em que espaço e peso são limitados.
- Plataformas de ensino: bancadas didáticas de mecatrônica e robótica avançada.
- Integração mecatrônica personalizada: projetos sob medida que exigem um módulo de junta compacto.
- Sistemas multiarticulados: conjuntos em que várias juntas são coordenadas pela API do fabricante.
Preços e disponibilidade
Este é um produto vendido sob cotação. Não exibimos valores nesta página: informe à Robots Latin America a quantidade, a aplicação e o prazo do seu projeto, e retornaremos com uma proposta. Entrega, desembaraço aduaneiro e suporte são combinados junto com a cotação. Para solicitar a proposta, use os canais de contato disponíveis nesta página.
Perguntas frequentes
Qual é o torque de pico do PR20-102-130-HS?
O torque de pico é de 130Nm, com densidade de torque de 113Nm/kg. O torque nominal e o contínuo não foram publicados pelo fabricante.
Qual é a tensão de alimentação?
O atuador trabalha com entrada de 48V.
Qual é o tamanho e o peso do módulo?
O módulo mede Φ102×59mm e pesa 1.2kg. As dimensões de montagem não foram publicadas e são confirmadas na cotação.
Que precisão de posicionamento ele oferece?
O encoder tem resolução de 17bit e a repetibilidade é de ≤0.1°. A folga (backlash) não foi publicada pelo fabricante.
Que tipo de caixa de engrenagens ele utiliza?
Utiliza uma caixa de engrenagens planetária desenvolvida internamente pela Xynova, otimizada para movimentos de alta explosão, com relação de redução 20.
Existe software para controlar vários atuadores?
Sim. A Xynova desenvolve internamente um software de nível superior com um conjunto amplo de interfaces de API, que facilita a coordenação e o controle de vários atuadores.
Onde posso comprar o PR20-102-130-HS e quanto custa?
O produto é fornecido pela Robots Latin America sob cotação, sem preço publicado nesta página. Solicite a proposta pelos canais de contato da página e receba as condições do seu projeto.
Resumo
O PR20-102-130-HS responde a uma pergunta central do projeto de humanoides: como obter muito torque sem pagar com peso e volume. Com 130Nm de pico, 113Nm/kg, 1.2kg e Φ102×59mm, além de caixa planetária própria, encoder de 17bit e software com API para coordenar várias juntas, ele se encaixa em articulações que precisam ser fortes e leves ao mesmo tempo. Para confirmar os dados ainda não publicados e receber a proposta da Robots Latin America, esta página é o ponto de partida.