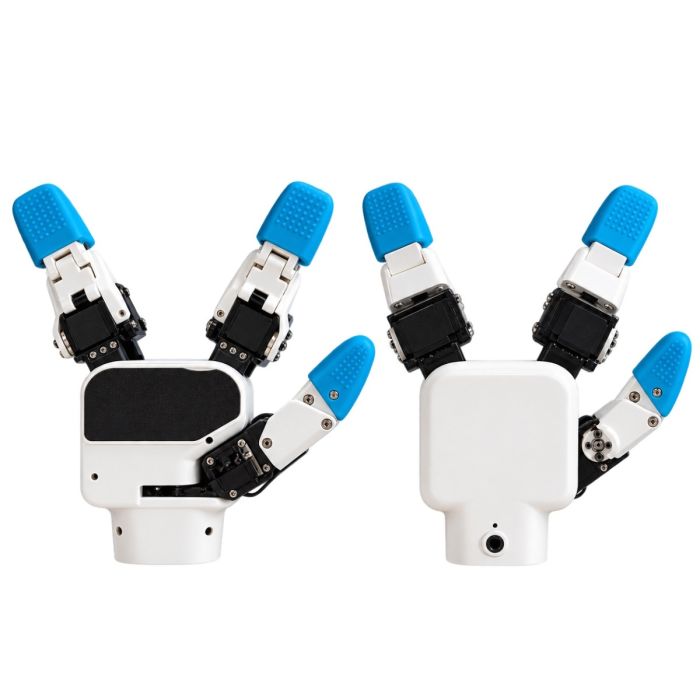
Elephant Robotics myGripper H100 Mão Esquerda + Direita (4010700098)
Em estoque
- MARCA:
- ELEPHANT ROBOTICS
- MODELO:
- myGripper H100
- NÚMERO DA PEÇA #:
- 4010700098
- ORIGIN:
- China
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Elephant Robotics Technology-4010700098
Elephant Robotics myGripper H100 Mão Esquerda + Direita (4010700098)
Uma mão humana raramente trabalha sozinha, e um laboratório de manipulação que pretende imitar gestos de verdade também não deveria depender de um único lado. O Elephant Robotics myGripper H100 Left + Right Hand (4010700098) parte dessa ideia: reúne a versão esquerda e a versão direita de uma mão robótica de três dedos, pensada para pesquisa, ensino e demonstrações, para que você monte configurações com dois lados sem procurar peças em lugares diferentes.
A Robots Latin America é a vendedora deste produto e o fornece para clientes da América Latina. Ela também cota, organiza a entrega e acompanha o suporte do pedido, para que você tenha um único interlocutor do orçamento à instalação.
Contexto
A empresa e sua linhagem
O myGripper H100 foi desenvolvido pela Shenzhen Elephant Robot Technology Co., Ltd., fabricante conhecida pela marca Elephant Robotics. A empresa atua com braços robóticos colaborativos e acessórios voltados a pesquisa, ensino e desenvolvimento, e o H100 se insere nessa linha como o elemento de preensão com maior destreza.
Quem já conhece o ecossistema da marca encontra aqui uma continuidade natural. Você pode explorar a linha Elephant e a categoria de cobots para ver como a mão se encaixa entre os demais equipamentos.
Posicionamento e tecnologia central
O H100 é uma mão robótica de três dedos, que correspondem ao polegar, ao indicador e ao anelar humanos. Foi concebida de forma específica para pesquisa em robótica, ensino e cenários correlatos, e não como uma garra industrial de uso genérico. Essa escolha explica seu foco em dados, controle fino e abertura de software.
No interior, trabalham 6 servomotores digitais de alto desempenho. Eles permitem controlar o torque de saída, a velocidade de movimento e a posição absoluta, ou seja, três parâmetros que definem como um objeto é segurado. O chip de controle principal é um ESP32, e a comunicação ocorre por RS485 com protocolo MODBUS.
Outro pilar é a frequência de comunicação de 100 Hz, que permite acompanhar em tempo real o estado da mão durante a preensão. Para ambientes de pesquisa, isso significa coletar dados de cada tentativa de agarrar um objeto, sem depender de estimativas posteriores.
Especificações Técnicas
| Especificação | Valor |
|---|---|
| Tipo de produto | Mão robótica de três dedos para pesquisa e ensino |
| Número de dedos | 3 (polegar, indicador e anelar) |
| Articulações móveis | 6 |
| Servomotores | 6 servomotores digitais de alto desempenho |
| Tipo de motor | Servomotor com controle de corrente, posição e velocidade |
| Carga útil | 500 g |
| Peso próprio | 780 g |
| Curso (diâmetro) | 0 – 130 mm |
| Velocidade de movimento | 60 graus por segundo por articulação |
| Vida útil | Um milhão de ciclos ou mais |
| Alimentação | 24 V, 2 A |
| Interface de comunicação | RS485 |
| Interface elétrica | Conector aeronáutico M8 Pin |
| Protocolo | MODBUS |
| Chip de controle principal | ESP32 |
| Frequência de comunicação | 100 Hz |
| Fixação | Fixação por parafusos |
| Software | ROS1 e ROS2, com suporte ao ambiente de simulação RVIZ |
| Biblioteca de drivers | Biblioteca padronizada, disponível via PyPI |
| Modelos compatíveis | myCobot Pro 630, série Mercury |
Especificações conforme publicadas pelo fabricante; confirmadas com a ficha técnica no momento da cotação.
O fabricante não publicou as dimensões, o grau de proteção IP, a faixa de temperatura de operação, as certificações, a força na ponta dos dedos em newtons nem eventuais diferenças de peso entre a mão esquerda e a direita; esses dados são confirmados na cotação.
O que diferencia a versão Esquerda + Direita das versões individuais?
A diferença está no escopo do fornecimento. O H100 existe como mão esquerda, como mão direita e como conjunto com as duas. Os dados técnicos publicados descrevem a mão em si, sem separar valores por versão, de modo que a escolha entre elas depende do que você precisa montar, e não de um desempenho distinto.
Se o seu projeto usa um único braço, a versão Mão Esquerda ou a versão Mão Direita pode bastar. Já o conjunto Esquerda + Direita atende a quem trabalha com manipulação bimanual, com comparação de lados ou com demonstrações em que a simetria importa.
Como não há peso diferente publicado para cada lado, qualquer cálculo de carga sobre o braço deve ser validado com o fabricante durante a cotação.
Como o myGripper H100 se integra ao seu fluxo de software?
A mão é compatível com ROS1 e ROS2 e inclui suporte ao ambiente de simulação RVIZ, no qual é possível exibir o estado do braço robótico e coletar dados em tempo real. Isso permite validar movimentos virtualmente antes de levá-los ao hardware.
Para quem prefere Python, existe uma biblioteca padronizada de drivers que pode ser baixada e instalada com facilidade via PyPI. Combinada com a comunicação RS485 e o protocolo MODBUS, ela reduz o esforço de integração em bancadas de pesquisa e salas de aula.
A compatibilidade indicada inclui o myCobot Pro 630 e a série Mercury. Se você ainda não tem o braço, consulte o braço robótico myCobot Pro 630.
Para quem é o myGripper H100?
O público principal são os laboratórios universitários e os centros de pesquisa em robótica. A taxa de 100 Hz e o controle de torque, velocidade e posição oferecem os dados que estudos de preensão e aprendizado de máquina exigem.
Instituições de ensino técnico e superior também se beneficiam. Uma mão com três dedos, seis articulações e software aberto permite ensinar cinemática, controle e programação em um equipamento tangível, e o suporte a ROS ajuda a alinhar as aulas ao que se usa no mercado.
Equipes de desenvolvimento de protótipos, que testam conceitos de manipulação antes de investir em soluções industriais, encontram no H100 uma plataforma flexível. Quem precisa de dois lados em um mesmo experimento deve considerar o conjunto Esquerda + Direita; quem trabalha com um só braço pode partir de uma das versões individuais, já indicadas acima.
Para que o myGripper H100 é usado?
- Pesquisa em preensão: estudo de como torque, velocidade e posição influenciam a firmeza com que um objeto é segurado.
- Coleta de dados: registro em tempo real do estado da mão durante a preensão, a 100 Hz, para alimentar análises e modelos.
- Ensino de robótica: aulas práticas de controle, cinemática e programação com uma mão de três dedos e seis articulações.
- Simulação e validação: testes de trajetórias no RVIZ, com ROS1 ou ROS2, antes da execução no equipamento físico.
- Manipulação bimanual: experimentos com duas mãos, esquerda e direita, em plataformas compatíveis.
- Desenvolvimento de protótipos: integração por RS485, MODBUS e biblioteca Python para validar ideias de manipulação.
Preços e Disponibilidade
O valor do myGripper H100 Left + Right Hand é definido por cotação, de acordo com a quantidade e o destino do pedido. A entrega, o desembaraço aduaneiro e o suporte são combinados junto com a cotação pela Robots Latin America, que acompanha você em cada etapa. Para solicitar o orçamento, use o canal de cotação disponível nesta página.
Perguntas Frequentes
Qual é a carga útil do myGripper H100?
A carga útil publicada pelo fabricante é de 500 g. A mão pesa 780 g e tem curso de 0 a 130 mm.
Com quais braços o myGripper H100 é compatível?
Os modelos compatíveis indicados são o myCobot Pro 630 e a série Mercury. Confirme os detalhes de montagem com a equipe durante a cotação.
Como a mão é controlada?
O controle é feito por RS485 com protocolo MODBUS, com chip principal ESP32. Há também uma biblioteca de drivers disponível via PyPI e compatibilidade com ROS1 e ROS2.
Qual é a vida útil da mão?
O fabricante indica uma vida útil de um milhão de ciclos ou mais.
Qual é a alimentação elétrica necessária?
Os parâmetros de alimentação são 24 V e 2 A. A conexão elétrica usa um conector aeronáutico M8 Pin.
O fabricante informa grau IP ou certificações?
Não. Grau IP, certificações, dimensões, faixa de temperatura e força na ponta dos dedos em newtons não foram publicados e são confirmados na cotação.
Onde posso comprar o myGripper H100 Left + Right Hand e quanto custa?
Você pode adquiri-lo com a Robots Latin America, solicitando uma cotação nesta página. O valor não é divulgado de forma fixa e é informado no orçamento.
Resumo
Duas mãos fazem mais do que uma, e o myGripper H100 Left + Right Hand (4010700098) leva essa lógica para a bancada de pesquisa. Com três dedos, seis articulações, servomotores digitais, comunicação a 100 Hz e compatibilidade com ROS1, ROS2 e Python, ele oferece destreza e dados para quem estuda e ensina manipulação. Para receber uma cotação com entrega, desembaraço e suporte organizados pela Robots Latin America, esta página é o ponto de partida.