Mano robótica diestra Xynova Prima 1
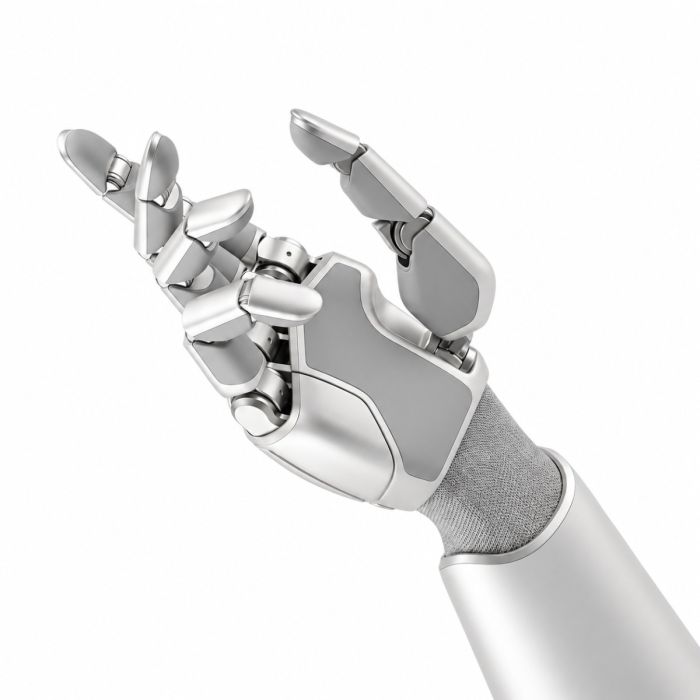
In stock
- MARCA:
- XYNOVA
- MODELO:
- Prima 1
- ORIGIN:
- China
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Xynova-Prima-1
Mano robótica diestra Xynova Prima 1
Casi todo lo que una persona hace con las manos parece sencillo hasta que se intenta enseñárselo a una máquina. La Xynova Prima 1 parte de esa dificultad y propone una respuesta directa: una mano con proporciones humanas 1:1, accionada sin reductores, que siente lo que toca y responde en una fracción de segundo.
Robots Latin America ofrece la Xynova Prima 1 bajo cotización para laboratorios, universidades y equipos de desarrollo de robótica humanoide en América Latina. Nuestro equipo cotiza, coordina la entrega y acompaña el soporte de cada proyecto.
Antecedentes
Xynova y su especialidad en componentes para humanoides
Hangzhou Xynova Technology Co., Ltd. es un proveedor de componentes clave para el sector de los robots humanoides. La empresa investiga, desarrolla, produce y comercializa manos diestras de muchos grados de libertad, junto con actuadores rotativos y lineales de alta densidad de par.
Esa doble especialidad, manos y actuadores, explica el enfoque de la Prima 1: es un producto pensado desde el componente, para quienes construyen o investigan plataformas de manipulación y necesitan una mano con el nivel de detalle mecánico de un equipo de laboratorio. Dentro de la misma marca, el catálogo incluye otras manos y actuadores; puede explorar el resto de la oferta en la categoría Manos De Robot.
Posicionamiento y tecnología clave de la Prima 1
La Prima 1 es una mano de grado investigación, totalmente articulada y de accionamiento directo, orientada a la recolección de datos de alta fidelidad y a la validación de algoritmos. Su configuración biomimética de 22 grados de libertad reproduce la anatomía de la mano humana en una relación 1:1, con un tamaño de 190mm.
La tecnología central es el accionamiento totalmente directo, sin holgura (zero backlash). Al prescindir de reductores, la mano consigue un par de retroceso mínimo de 0.04Nm, lo que le da un comportamiento muy dócil al contacto. A esto se suma la percepción visuo-táctil en los cinco dedos, que le aporta información comparable a la de un tacto humano.
Especificaciones técnicas
| Especificación | Valor |
|---|---|
| Modelo | Prima 1 |
| Grados de libertad | 22 GDL, configuración biomimética |
| Diseño | Mano humana biomimética 1:1 |
| Tamaño de la mano | 190mm |
| Peso de la mano | 0.65 kilogram |
| Fuerza en la punta de los dedos | 15N en cuatro dedos |
| Capacidad de carga de elevación | hasta 20kg |
| Precisión de control de fuerza | 0.5N |
| Repetibilidad | 0.5mm |
| Ciclo de apertura y cierre | 0.08s |
| Ancho de banda de respuesta | 1kHz |
| Par de retroceso mínimo | 0.04Nm |
| Accionamiento | Totalmente directo, sin holgura |
| Sensado | Visuo-táctil en los cinco dedos |
| Puntos de sensado de fuerza | Más de 300 taxels en yemas, palma y dorso de la mano |
Especificaciones según las publica el fabricante; se confirman con la hoja de datos al momento de la cotización.
El fabricante no ha publicado la tensión de operación, la interfaz de comunicación, el consumo de energía, el grado de protección IP, el contenido del paquete, el soporte de software o SDK, los brazos robóticos compatibles ni la temperatura de operación; todos esos datos se confirman al cotizar.
¿Qué diferencia a la Xynova Prima 1 de una pinza convencional?
Una pinza de dos o tres dedos resuelve muy bien tareas repetitivas con objetos conocidos, pero se queda corta cuando el objetivo es estudiar la manipulación humana. La Prima 1 trabaja en otro terreno: sus 22 grados de libertad permiten movimientos articulados de cada dedo, y su diseño 1:1 facilita que los datos recogidos con una mano humana se trasladen a la mano robótica con menos adaptaciones.
La segunda diferencia es la mecánica. El accionamiento totalmente directo y sin holgura elimina la elasticidad y el juego propios de las transmisiones con reductores. El resultado es una apertura y cierre completos en 0.08s, un ancho de banda de respuesta de 1kHz y un par de retroceso mínimo de 0.04Nm. En la práctica, la mano reacciona rápido y cede con suavidad cuando alguien o algo la empuja, una cualidad valiosa en la interacción segura entre personas y robots.
La tercera es el sentido del tacto. Los cinco dedos incorporan sensado visuo-táctil, y la mano reúne más de 300 taxels de fuerza distribuidos en las yemas, la palma y el dorso. Esa cobertura da una imagen de contacto mucho más rica que la de un sensor puntual en la punta de un dedo.
¿Qué aporta el control de fuerza a la investigación?
La Prima 1 declara una precisión de control de fuerza de 0.5N y una repetibilidad de 0.5mm. El fabricante señala que estas características aseguran una transmisión de la señal de fuerza sin distorsión y un soporte nativo para el control híbrido de fuerza y posición.
Para un grupo de investigación, eso significa poder pedirle a la mano que mantenga una posición en un eje mientras regula la fuerza en otro, algo habitual al deslizar, insertar o sostener objetos delicados. Con 15N de fuerza en la punta de cuatro dedos y una capacidad de elevación de hasta 20kg, la mano cubre desde manipulaciones finas hasta tareas de agarre exigentes. Con 0.65 kilogram de peso y una estructura de aleación ligera y materiales compuestos, el conjunto resulta liviano para montarse en plataformas experimentales.
¿Para quién es la Xynova Prima 1?
El primer perfil es el de los laboratorios universitarios y centros de investigación que trabajan en inteligencia artificial encarnada. Necesitan una mano que produzca datos de contacto y de movimiento de alta fidelidad y que sirva de banco de pruebas para validar algoritmos de agarre y manipulación.
El segundo perfil es el de las empresas que desarrollan robots humanoides y requieren un componente con anatomía humana, sensado táctil y control de fuerza preciso para sus prototipos. El tercero son los equipos de teleoperación y captura de demostraciones, que se benefician de la correspondencia 1:1 con la mano humana.
Si su proyecto busca otro tipo de mano o de componente, puede comparar alternativas en la categoría Manos De Robot y consultarnos para orientarlo según sus requisitos.
¿Para qué se utiliza la Xynova Prima 1?
- Recolección de datos de manipulación: registra movimiento y contacto con alta fidelidad para entrenar modelos de aprendizaje.
- Validación de algoritmos: permite probar estrategias de agarre y control sobre una mano con anatomía humana.
- Control híbrido de fuerza y posición: aprovecha el soporte nativo para tareas que exigen regular ambas variables.
- Desarrollo de robots humanoides: sirve como mano de referencia en prototipos de cuerpo completo.
- Interacción segura con personas: su bajo par de retroceso favorece el contacto dócil en entornos compartidos.
- Estudio de percepción táctil: los sensores visuo-táctiles y los taxels dan material para investigar el tacto robótico.
Precios y disponibilidad
La Xynova Prima 1 se comercializa bajo cotización, y el primer paso es contactar a Robots Latin America con los datos de su proyecto. La entrega, los trámites aduaneros y el soporte se coordinan junto con la cotización. Toda la información para iniciar el pedido está disponible en esta página.
Preguntas frecuentes
¿Cuántos grados de libertad tiene la Xynova Prima 1?
Tiene 22 grados de libertad en una configuración biomimética con diseño humano 1:1. Su tamaño es de 190mm.
¿Qué fuerza y qué carga soporta?
Entrega 15N de fuerza en la punta de cuatro dedos y una capacidad de elevación de hasta 20kg.
¿Qué tan rápida es la mano?
Completa un ciclo de apertura y cierre en 0.08s y tiene un ancho de banda de respuesta de 1kHz.
¿Qué sensores incluye?
Incorpora sensado visuo-táctil en los cinco dedos y más de 300 taxels de fuerza en yemas, palma y dorso de la mano.
¿Por qué importa el accionamiento directo?
Al ser totalmente directo y sin holgura, la mano logra un par de retroceso mínimo de 0.04Nm. Eso se traduce en respuesta rápida y en un contacto más seguro.
¿Se confirman la interfaz de comunicación y los brazos compatibles?
El fabricante no ha publicado esos datos, de modo que los confirmamos al momento de la cotización, junto con el resto de los puntos pendientes de la hoja de datos.
¿Dónde puedo comprar la Xynova Prima 1 y cuánto cuesta?
Puede solicitarla a Robots Latin America mediante el formulario de cotización de esta página. El valor se informa en la cotización, según las condiciones de su proyecto.
Resumen
La manipulación humana es difícil de imitar porque combina rapidez, delicadeza, fuerza y tacto al mismo tiempo. La Xynova Prima 1 aborda ese desafío con 22 grados de libertad, accionamiento directo sin holgura, control de fuerza de 0.5N y una piel sensorial de más de 300 taxels, todo en una mano de 190mm. Es una herramienta pensada para la investigación y el desarrollo de alto nivel. Si su proyecto necesita una mano de ese perfil, esta página es el punto de partida.