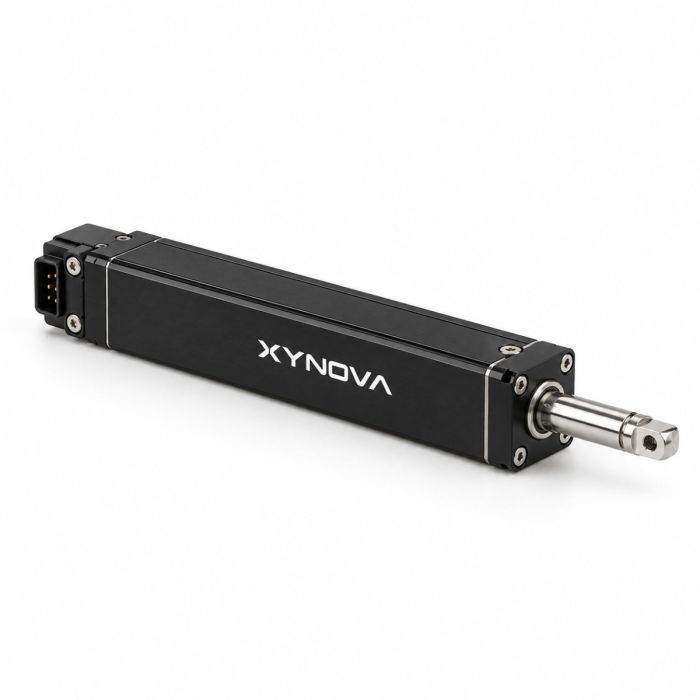
Actuador lineal Xynova PRM10-20-34-150-F
In stock
- MARCA:
- XYNOVA
- MODELO:
- PRM10-20-34-150-F
- ORIGIN:
- China
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Xynova-PRM10-20-34-150-F
Actuador lineal Xynova PRM10-20-34-150-F
Un robot humanoide tiene que alojar su fuerza en espacios donde apenas cabe un dedo: antebrazos, muñecas, falanges. El Xynova PRM10-20-34-150-F es un cilindro eléctrico en miniatura pensado para ese problema, donde cada milímetro y cada gramo cuentan y aun así se necesita empuje real.
Robots Latin America es quien vende el actuador lineal Xynova PRM10-20-34-150-F y lo suministra a clientes de toda Latinoamérica. También cotiza, coordina la entrega y brinda el acompañamiento posterior a la compra.
Antecedentes
Xynova y su especialidad
Xynova Technology Co., Ltd. es un proveedor de componentes clave en el campo de los robots humanoides. Su catálogo gira en torno a los elementos que mueven las articulaciones de un robot: cilindros eléctricos, actuadores rotativos y series de manos diestras. Esa especialización se nota en el diseño del PRM10-20-34-150-F, que nace para un robot humanoide y no como una adaptación de una pieza industrial genérica.
Quien trabaja con esta marca suele hacerlo dentro de un sistema más amplio. El fabricante describe sus cilindros como componentes que se combinan con actuadores rotativos y con series de manos diestras, y que permiten armar soluciones de accionamiento eléctrico totalmente personalizadas. Para completar una articulación, puede explorar los actuadores para robots que ofrece la tienda, entre ellos el Xynova PR20-102-130-HS Rotary Actuator.
Tecnología y posicionamiento del producto
El PRM10-20-34-150-F pertenece a la serie de microcilindros PRM10. Su transmisión se apoya en un tornillo planetario de rodillos en miniatura de 7 mm, de desarrollo propio, con el que el fabricante busca mejorar notablemente la eficiencia de transmisión. Es una solución de precisión: un husillo de rodillos reparte la carga entre varios puntos de contacto, algo que se valora cuando el espacio es mínimo.
El accionamiento corre por cuenta de un motor de par sin carcasa, también de desarrollo propio, descrito como motor de par sin marco o motor sin escobillas de copa hueca. Según el fabricante, entrega mayor par, vida útil más larga y funcionamiento más silencioso. A esto se suma un software de nivel superior desarrollado por Xynova, con una amplia variedad de interfaces API, que facilita coordinar y controlar varios módulos a la vez.
Especificaciones técnicas
| Especificación | Valor |
|---|---|
| Carrera efectiva | 19+1%mm |
| Tamaño (L×An×Al) | 10*13.5*81mm |
| Velocidad máxima en vacío | ≥34mm/s |
| Empuje máximo | ≥150N |
| Velocidad a plena carga | ≥9mm/s |
| Peso | ≤34g |
| Tensión de operación | DC12±10%V |
| Repetibilidad | ±0.04mm |
| Temperatura de operación | -15~60℃ |
| Corriente estática | 0.05A |
| Corriente en vacío | 0.4A |
Especificaciones tal como las publica el fabricante; se confirman contra la hoja de datos al momento de la cotización.
El fabricante no ha publicado el grado de protección IP, la interfaz de comunicación, el tipo de sensor de realimentación, el contenido del paquete, la corriente de bloqueo, la vida útil, el nivel de ruido ni el método de montaje; todos esos datos se confirman al cotizar.
¿Qué distingue a este microcilindro de un actuador lineal convencional?
La primera diferencia es la relación entre tamaño y esfuerzo. Con 10*13.5*81mm y un peso de hasta 34 g, el PRM10-20-34-150-F entrega un empuje máximo de al menos 150N. Un actuador lineal convencional, pensado para una máquina de banco, rara vez se diseña con estas restricciones; este, en cambio, parte de ellas.
La segunda es el modo en que se comporta ante un corte de energía. El fabricante señala que no existe riesgo por falla de alimentación, ya que la articulación se autobloquea con facilidad, lo que mejora la seguridad durante la operación. En un robot que interactúa con personas o con objetos delicados, ese comportamiento tiene un peso evidente en el diseño.
La tercera es la precisión. Una repetibilidad de ±0.04mm permite que un dedo o una pequeña articulación vuelva una y otra vez a la misma posición. Y la cuarta es la integración: el software propio con interfaces API facilita coordinar varios módulos, algo habitual cuando una mano o un brazo reúne decenas de articulaciones.
¿Qué debo considerar al elegir entre las versiones de la serie PRM10?
La serie PRM10 reúne varias versiones, identificadas por códigos como PRM10-20-47-100-F, PRM10-25-47-100-F, PRM10-20-64-75-F, PRM10-25-64-75-F y PRM10-20-18-200-F, además de la versión que describe esta página. Cada una conserva sus propias cifras, y las que figuran arriba corresponden únicamente al PRM10-20-34-150-F; no deben extrapolarse a las demás.
Si su proyecto necesita comparar alternativas, puede consultar la ficha del Actuador lineal Xynova PRM10-25-64-75-F y solicitar a Robots Latin America una cotización conjunta. Así podrá contrastar las cifras de cada versión con la hoja de datos antes de decidir.
¿Para quién es el Xynova PRM10-20-34-150-F?
El primer perfil es el de los equipos de desarrollo de robots humanoides, que necesitan accionamiento lineal compacto para manos, muñecas o articulaciones de espacio reducido. El segundo es el de los laboratorios y centros de investigación que estudian manipulación robótica y requieren un componente con repetibilidad conocida.
También encaja en integradores que arman soluciones electromecánicas a medida, en prototipos de automatización y en plataformas educativas avanzadas de mecatrónica. Quien trabaje con manos diestras o articulaciones rotativas encontrará además en la tienda actuadores como el Xynova PR21-100-140-HS Rotary Actuator para completar el conjunto.
¿Para qué se usa el Xynova PRM10-20-34-150-F?
- Dedos de manos robóticas: mueve falanges y articulaciones donde el espacio es mínimo.
- Articulaciones de humanoides: aporta empuje lineal en muñecas, antebrazos y otras zonas compactas.
- Investigación en manipulación: ofrece una repetibilidad definida para experimentos reproducibles.
- Prototipos de automatización: permite probar mecanismos lineales pequeños antes de escalar un diseño.
- Enseñanza de mecatrónica: sirve como componente real en plataformas educativas avanzadas.
- Sistemas multimódulo: se coordina con otros módulos mediante el software y sus interfaces API.
Precios y disponibilidad
Este producto se vende bajo cotización. Robots Latin America prepara una propuesta según el proyecto y la cantidad requerida. La entrega, los trámites aduaneros y el soporte se acuerdan junto con la cotización. Escríbanos para recibir la propuesta; toda la información del producto está disponible en esta página.
Preguntas frecuentes
¿Qué carrera efectiva tiene el PRM10-20-34-150-F?
La carrera efectiva es de 19+1%mm, según la hoja publicada por el fabricante para esta versión.
¿Qué empuje y qué velocidad ofrece?
El empuje máximo es de al menos 150N. La velocidad máxima en vacío es de al menos 34mm/s y la velocidad a plena carga, de al menos 9mm/s.
¿Cuánto pesa y qué tamaño tiene?
Pesa hasta 34g y mide 10*13.5*81mm (L×An×Al).
¿Con qué tensión funciona?
Opera con DC12±10%V. La corriente estática es de 0.05A y la corriente en vacío, de 0.4A.
¿Qué sucede si se corta la energía?
El fabricante indica que no hay riesgo ante una falla de alimentación, porque la articulación cuenta con un sistema sencillo de autobloqueo que mejora la seguridad durante la operación.
¿Se puede combinar con otros componentes de Xynova?
Sí. El fabricante lo plantea como complemento de actuadores rotativos y de series de manos diestras, y su software con interfaces API facilita coordinar varios módulos.
¿Dónde puedo comprar el Xynova PRM10-20-34-150-F y cuánto cuesta?
Lo suministra Robots Latin America, que lo ofrece únicamente bajo cotización. El valor se informa en la propuesta, según el proyecto, junto con las condiciones de entrega y soporte.
Resumen
El desafío de un robot humanoide es poner fuerza donde casi no hay lugar, y el Xynova PRM10-20-34-150-F responde con un microcilindro de tornillo planetario de rodillos de 7 mm, motor de par propio, autobloqueo de la articulación y una repetibilidad de ±0.04mm. Combina bien con actuadores rotativos y manos diestras, y se integra mediante el software con API del fabricante. Si su proyecto requiere accionamiento lineal compacto, esta página es el punto de partida.