Actuador rotativo Xynova PR43-120-600-HB
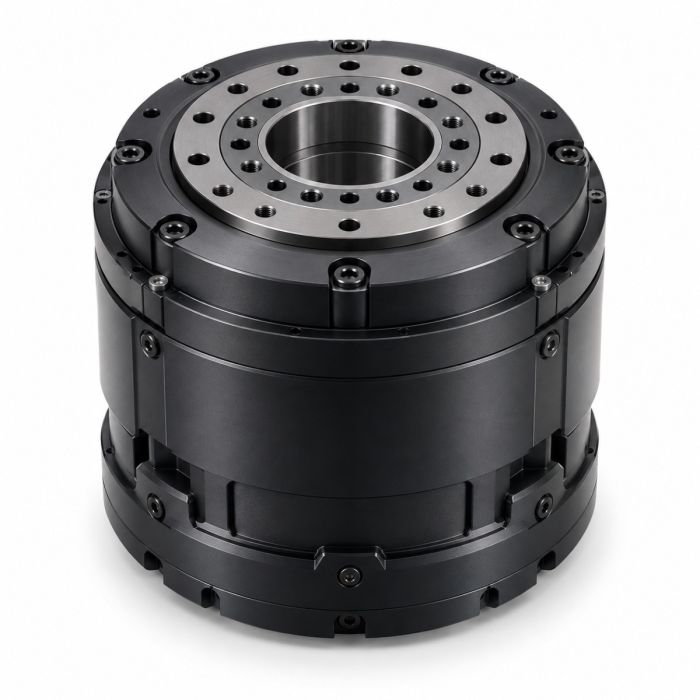
In stock
- MARCA:
- XYNOVA
- MODELO:
- PR43-120-600-HB
- ORIGIN:
- China
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Xynova-PR43-120-600-HB
Actuador rotativo Xynova PR43-120-600-HB
Una articulación humanoide tiene que ser liviana para no cargar al robot y, al mismo tiempo, entregar movimientos explosivos sin quejarse. El Actuador rotativo Xynova PR43-120-600-HB nace de esa tensión: un módulo de junta pensado desde el inicio para robots humanoides, donde cada gramo y cada milímetro cuentan.
Robots Latin America ofrece este actuador a clientes de toda América Latina y se ocupa de cotizarlo, coordinar su entrega y acompañar al equipo técnico en el soporte posterior a la compra.
Antecedentes
Xynova y su linaje en componentes para humanoides
Xynova Technology Co., Ltd. es un proveedor de componentes centrales en el campo de los robots humanoides. Esa posición importa: un fabricante que se concentra en las articulaciones entiende que el rendimiento de un humanoide depende de sus juntas antes que de cualquier otra pieza. Un robot que camina, se agacha o manipula objetos lo hace a través de actuadores, y la calidad de cada uno define lo que el conjunto puede lograr.
La compañía desarrolla internamente dos elementos que suelen ser críticos en una junta robótica: la caja reductora y el software de control. Controlar ambos permite que la mecánica y la lógica se diseñen en conjunto, en lugar de adaptarse entre sí después. Para un equipo de ingeniería, esto significa un proveedor capaz de ajustar el producto a las exigencias de su aplicación.
Posicionamiento y tecnología clave del PR43-120-600-HB
El PR43-120-600-HB es un actuador rotativo diseñado a medida para robots humanoides. Incorpora una caja reductora planetaria de desarrollo propio, optimizada para movimientos de alta ráfaga, es decir, aquellos en los que la articulación debe acelerar y entregar esfuerzo de manera brusca y repetida, como ocurre en la locomoción dinámica.
A esto se suma un software de nivel superior, también de desarrollo propio, con una amplia variedad de interfaces API. Su función es facilitar la coordinación y el control de varios actuadores a la vez, algo indispensable en un humanoide, que reúne decenas de articulaciones trabajando de forma sincronizada.
Especificaciones técnicas
| Especificación | Valor |
|---|---|
| Velocidad en vacío | 32 r/min |
| Densidad de par | 140 Nm/kg |
| Tamaño | Φ120×126 mm |
Especificaciones según las publica el fabricante; se confirman con la hoja de datos al momento de la cotización.
El fabricante no ha publicado el grado de protección IP, el par nominal, la interfaz de comunicación, la temperatura de operación, la corriente nominal, el contenido de la caja ni el juego (backlash); estos datos se confirman durante la cotización.
¿Qué distingue al PR43-120-600-HB de otros actuadores rotativos de Xynova?
La familia de actuadores rotativos de Xynova incluye varias versiones, y cada una responde a una necesidad distinta. Lo que caracteriza al PR43-120-600-HB es la combinación de una densidad de par de 140 Nm/kg con un formato de Φ120×126 mm. La densidad de par mide cuánto esfuerzo entrega la junta por cada kilogramo de masa, y en un humanoide es una de las cifras que más pesa, porque cada kilo adicional en una extremidad obliga a las demás articulaciones a trabajar más.
Otro rasgo distintivo es la orientación declarada del diseño: se trata de un actuador hecho a medida para humanoides, no de un módulo genérico adaptado después a esa tarea. La caja planetaria optimizada para movimientos de alta ráfaga apunta en la misma dirección, hacia articulaciones que deben responder con rapidez y fuerza.
Para comparar con otras opciones del catálogo, puede revisar el Xynova PR64-110-500 Rotary Actuator, el Xynova PR20-102-130-HS Rotary Actuator o el Xynova PR21-100-140-HS Rotary Actuator. Cada una de esas páginas presenta sus propias cifras, que no deben atribuirse a este modelo.
¿Qué aporta el software de desarrollo propio?
Un actuador por sí solo es una pieza mecánica; su valor aparece cuando se integra en un sistema. El software de nivel superior de Xynova ofrece una amplia gama de interfaces API pensadas para coordinar y controlar múltiples actuadores con facilidad. Para un equipo que arma un brazo, una pierna o un torso completo, contar con esa capa evita desarrollar desde cero la lógica que sincroniza las articulaciones.
En la práctica, esto reduce tiempos de integración y permite concentrar el esfuerzo en lo que diferencia a cada proyecto: la marcha, la manipulación o el comportamiento del robot. Los detalles de la interfaz de comunicación no están publicados y se confirman en la cotización.
¿Para quién es el Actuador rotativo Xynova PR43-120-600-HB?
Es una opción natural para empresas y laboratorios que desarrollan robots humanoides y necesitan articulaciones compactas con buena relación entre esfuerzo y masa. También interesa a grupos de investigación universitarios que trabajan en locomoción bípeda o en manipulación con múltiples grados de libertad, y a integradores que construyen plataformas robóticas a medida.
Si su proyecto requiere otro formato o un perfil distinto de articulación, conviene mirar las alternativas de la familia, como el Xynova PRH19-57-25-HS Rotary Actuator, o recorrer la categoría Robot Actuators. Nuestro equipo puede ayudarles a decidir cuál se ajusta mejor a cada junta del robot.
¿Para qué se usa el Actuador rotativo Xynova PR43-120-600-HB?
- Articulaciones de robots humanoides: es el uso para el que fue diseñado, como junta rotativa en extremidades y torso.
- Locomoción dinámica: su caja planetaria optimizada para movimientos de alta ráfaga acompaña acciones que exigen respuestas bruscas.
- Investigación en manipulación: sirve como base de brazos y mecanismos que requieren control coordinado de varias juntas.
- Plataformas de desarrollo: equipos de I+D pueden construir prototipos y validar arquitecturas de articulación.
- Integración multiactuador: las interfaces API facilitan el control conjunto de varios actuadores en un mismo sistema.
- Proyectos de robótica a medida: integradores lo incorporan a desarrollos específicos que necesitan módulos de junta compactos.
Precios y disponibilidad
Este producto se comercializa únicamente bajo cotización. Solicite la suya a Robots Latin America indicando la cantidad, el uso previsto y el país de destino, y nuestro equipo le responderá con una propuesta a la medida de su proyecto. La entrega, los trámites aduaneros y el soporte se coordinan junto con la cotización. Todo lo que necesita para iniciar la consulta está disponible en esta página.
Preguntas frecuentes
¿Para qué tipo de robot está diseñado este actuador?
Está diseñado a medida para robots humanoides. También puede evaluarse en proyectos de manipulación e investigación que requieran una junta rotativa compacta.
¿Qué velocidad en vacío tiene?
La velocidad en vacío es de 32 r/min. Las demás condiciones de operación se confirman con la hoja de datos durante la cotización.
¿Cuál es su densidad de par y su tamaño?
La densidad de par es de 140 Nm/kg y el tamaño es de Φ120×126 mm.
¿Qué tipo de reductor utiliza?
Utiliza una caja reductora planetaria de desarrollo propio, optimizada para movimientos de alta ráfaga.
¿Se pueden controlar varios actuadores a la vez?
Sí. El software de nivel superior de Xynova ofrece una amplia variedad de interfaces API que facilitan la coordinación y el control de múltiples actuadores.
¿Qué datos aún no están publicados?
El fabricante no ha publicado el grado IP, el par nominal, la interfaz de comunicación, la temperatura de operación, la corriente nominal, el contenido de la caja ni el juego. Los confirmamos al cotizar.
¿Dónde puedo comprar el Actuador rotativo Xynova PR43-120-600-HB y cuánto cuesta?
Puede adquirirlo a través de Robots Latin America, enviando su solicitud de cotización desde esta página. El valor se informa en la propuesta, de acuerdo con su proyecto.
Resumen
En un humanoide, la articulación decide hasta dónde llega el diseño. El PR43-120-600-HB responde a ese desafío con una densidad de par de 140 Nm/kg, un formato de Φ120×126 mm, una caja planetaria propia pensada para movimientos de alta ráfaga y un software con interfaces API para coordinar varios actuadores. Los datos que el fabricante aún no publica se aclaran durante la cotización con Robots Latin America. Si está evaluando juntas para su próximo robot, esta página es el punto de partida.