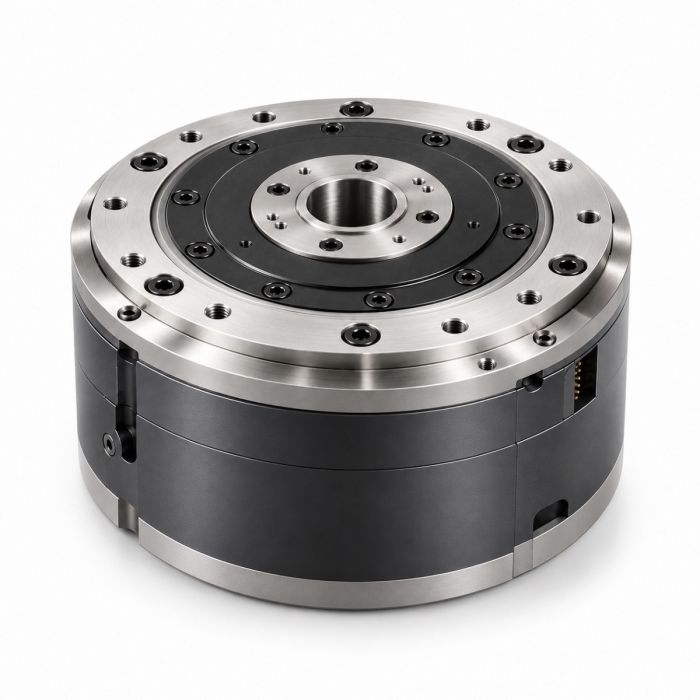
Actuador rotativo Xynova PR21-100-140-HS
In stock
- MARCA:
- XYNOVA
- MODELO:
- PR21-100-140-HS
- ORIGIN:
- China
- Warranty:
- 12 MONTHS
- AVAILABILITY:
- SUBJECT TO AVAILABILITY
- SKU:
- Xynova-PR21-100-140-HS
Actuador rotativo Xynova PR21-100-140-HS
Un robot humanoide se decide en sus articulaciones: de nada sirve una buena inteligencia si el codo o la cadera no responden con fuerza y precisión dentro de un volumen mínimo. El Xynova PR21-100-140-HS Rotary Actuator está pensado para ese problema: concentrar un par pico de 140Nm en un módulo cilíndrico de Φ100×61.7mm que pesa 1.2kg.
Robots Latin America es el vendedor de este actuador y lo suministra para proyectos de robótica en toda Latinoamérica. Nuestro equipo prepara la cotización, coordina la entrega y acompaña el soporte posterior a la compra.
Antecedentes
Xynova y su enfoque en componentes para humanoides
Xynova (曦诺未来) es una marca de 杭州曦诺未来科技有限公司, una empresa fundada en diciembre de 2024 en Hangzhou, provincia de Zhejiang. Su especialidad son los componentes centrales de los robots humanoides: manos diestras de alta cantidad de grados de libertad y sistemas de accionamiento eléctrico.
Ese origen explica la lógica del catálogo. Xynova no fabrica actuadores genéricos para cualquier máquina, sino módulos de articulación concebidos para las exigencias de un cuerpo humanoide. La gama de actuadores rotativos cubre un rango de par de 6.7 a 500Nm, suficiente para articulaciones de cintura, cadera, rodilla y codo. Dentro de esa gama, el PR21-100-140-HS ocupa una posición intermedia en cuanto a par pico.
Posicionamiento y tecnología del PR21-100-140-HS
Este modelo se distingue por la relación entre fuerza y masa: su densidad de par es de 117Nm/kg. Es una cifra que importa en robótica móvil, porque cada gramo que una articulación añade debe ser movido por las articulaciones anteriores de la cadena cinemática.
El fabricante describe además una estructura compacta con un canal de disipación de calor de alta velocidad integrado, pensado para que el módulo funcione de forma eficiente sin sobrecalentarse. A esto se suma un encoder de 16bit y una precisión de posicionamiento repetido de ≤0.1°. Puede ver el resto de la familia en nuestra categoría de actuadores para robots.
Especificaciones técnicas
| Especificación | Valor |
|---|---|
| Tensión nominal | 48V |
| Velocidad en vacío | 130r/min |
| Par pico | 140Nm |
| Densidad de par | 117Nm/kg |
| Peso del módulo | 1.2kg |
| Dimensiones | Φ100×61.7mm |
| Resolución del encoder | 16bit |
| Precisión de posicionamiento repetido | ≤0.1° |
Especificaciones según las publica el fabricante; se confirman con la hoja de datos al momento de la cotización.
El fabricante no ha publicado el par nominal, el par continuo, la interfaz de comunicación, la corriente nominal, el grado IP, la temperatura de operación, las dimensiones de montaje, el juego (backlash), el tipo de motor ni el contenido de la caja; todos ellos se confirman al cotizar.
¿Qué hace diferente al PR21-100-140-HS dentro de la gama Xynova?
La primera diferencia es de escala. Con 140Nm de par pico, 48V de tensión nominal y 1.2kg de peso, este módulo se ubica en el segmento de articulaciones que deben aportar fuerza real sin convertirse en una carga para el resto del robot. Su densidad de par de 117Nm/kg resume esa idea en un solo número y permite comparar, con el mismo criterio, distintas opciones de diseño.
La segunda diferencia es el tamaño. Un diámetro de 100mm y una profundidad de 61.7mm dan un módulo plano y de forma regular, más fácil de alojar en una cadera, un hombro o un codo que un conjunto de motor y reductor armado por separado. Para quien diseña la estructura de un humanoide, esa compacidad se traduce en carcasas más sencillas y en menos margen perdido alrededor de la articulación.
La tercera es la medición del movimiento. Un encoder de 16bit y una repetibilidad de ≤0.1° son datos relevantes para tareas en las que la misma postura debe alcanzarse una y otra vez, como en ciclos de manipulación o en pruebas de marcha repetidas durante el desarrollo.
Importa también lo que este modelo no informa. Al no estar publicados el par nominal ni el continuo, quien dimensione una articulación para trabajo sostenido debe pedir esos datos antes de decidir. Nuestro equipo puede gestionar esa consulta como parte de la cotización.
¿Cómo se controla y se integra en un robot completo?
Un humanoide rara vez usa un solo actuador, y el control coordinado de muchas articulaciones es parte del problema. Xynova desarrolla su propio software de computadora anfitriona, con una amplia variedad de interfaces API, que permite controlar de forma coordinada varios módulos de la gama rotativa. Para un equipo de investigación o un integrador, eso reduce el trabajo de desarrollar desde cero las herramientas de puesta en marcha.
Tenga en cuenta que la interfaz de comunicación del PR21-100-140-HS no figura entre los datos publicados. Antes de definir la arquitectura de control del robot conviene confirmar ese punto con nosotros, junto con las dimensiones de montaje y la corriente nominal.
En cuanto a la gestión térmica, el diseño con canal de disipación integrado apunta a que el calor generado salga del módulo sin añadir disipadores externos. Aun así, la temperatura de operación no está publicada, por lo que cualquier cálculo de ciclo de trabajo debe apoyarse en los datos que se confirmen al cotizar.
¿Para quién es el Xynova PR21-100-140-HS?
Para los equipos que desarrollan robots humanoides y necesitan articulaciones de par intermedio en un formato compacto. También para laboratorios universitarios y centros de investigación que prototipan brazos, piernas o torsos, y para integradores que construyen plataformas de manipulación a medida y valoran un módulo ya preparado para el control coordinado.
Si su articulación exige un rango de par distinto, la gama ofrece otras versiones: el Xynova PR20-102-130-HS Rotary Actuator, el Xynova PR43-120-600-HB Rotary Actuator, el Xynova PR64-110-500 Rotary Actuator y el Xynova PRH19-57-25-HS Rotary Actuator. Nuestro equipo le ayuda a compararlas según los datos que cada una publique.
¿Para qué se usa el Xynova PR21-100-140-HS?
- Articulaciones de humanoides: accionamiento de cintura, cadera, rodilla o codo en robots con forma humana.
- Investigación en locomoción: bancos de prueba para estudiar marcha, equilibrio y control de piernas.
- Manipulación robótica: brazos y estructuras articuladas que requieren posicionamiento repetible.
- Prototipos de automatización: desarrollo de celdas y mecanismos antes de pasar a una producción definitiva.
- Docencia en mecatrónica: plataformas de laboratorio para enseñar control de movimiento y diseño de articulaciones.
- Integración a medida: proyectos personalizados que combinan varios módulos controlados desde un mismo software.
Precios y disponibilidad
Este producto se ofrece únicamente bajo cotización, y no publicamos precios en la página. Solicite su cotización a Robots Latin America indicando la cantidad y el uso previsto. La entrega, los trámites aduaneros y el soporte se acuerdan junto con la cotización. Toda la información de contacto para pedirla está disponible en esta página.
Preguntas frecuentes
¿Qué tensión utiliza el Xynova PR21-100-140-HS?
Su tensión nominal es de 48V, según la especificación del fabricante.
¿Qué par puede entregar?
El par pico publicado es de 140Nm. El par nominal y el continuo no están publicados y se confirman al cotizar.
¿Cuánto pesa y qué tamaño tiene?
El módulo pesa 1.2kg y sus dimensiones son Φ100×61.7mm.
¿Qué precisión de posición ofrece?
Tiene un encoder de 16bit y una precisión de posicionamiento repetido de ≤0.1°.
¿Puedo controlar varios módulos a la vez?
Sí. Xynova desarrolla su propio software de computadora anfitriona con interfaces API para el control coordinado de varios módulos de su gama rotativa. La interfaz de comunicación del modelo se confirma al cotizar.
¿Se informa el grado de protección IP o la temperatura de operación?
No, el fabricante no ha publicado esos datos. Los confirmamos con la hoja de datos durante la cotización.
¿Dónde puedo comprar el Xynova PR21-100-140-HS y cuánto cuesta?
Puede adquirirlo a través de Robots Latin America, que lo ofrece bajo cotización. No publicamos precios: solicítela desde esta página y le responderemos con las condiciones de su proyecto.
Resumen
La fuerza de un humanoide depende de lo que cada articulación logra en poco espacio y con poco peso. El Xynova PR21-100-140-HS responde con 140Nm de par pico, 117Nm/kg de densidad de par, 1.2kg de peso y un encoder de 16bit con repetibilidad de ≤0.1°. Los datos que el fabricante no ha publicado se confirman en la cotización. Si su proyecto necesita una articulación compacta y precisa, esta página es el punto de partida.